> ## Documentation Index
> Fetch the complete documentation index at: https://docs.coreweave.com/llms.txt
> Use this file to discover all available pages before exploring further.
> 3D 포인트 클라우드와 분자부터 HTML, 히스토그램까지 리치 미디어를 로깅하세요
# 미디어 및 객체 로깅
export const WandbReport = ({src, title, height = 640}) => {
const isReportUrl = typeof src === 'string' && (/^https:\/\/(?:wandb\.ai|forge\.coreweave\.com\/wandb)\/[^/]+\/[^/]+\/reports\/.*-{2,3}Vmlldz[A-Za-z0-9]+/).test(src);
if (!src) {
console.error('WandbReport: missing required `src` prop.');
return null;
}
if (!isReportUrl) {
console.warn(`WandbReport: src does not look like a W&B report URL: ${src}`);
}
const frameTitle = title || 'W&B report';
if (!title) {
console.warn('WandbReport: missing `title` prop; using a generic accessible name.');
}
const frameHeight = typeof height === 'number' && height > 0 ? height : 640;
const frameSrc = isReportUrl ? `${src}${src.includes('?') ? '&' : '?'}jupyter=true` : src;
return
{isReportUrl && }
{}
View Report
;
};
export const ColabLink = ({url}) =>
Try in Colab
;
이미지, 비디오, 오디오 등을 지원합니다. 리치 미디어를 로깅하여 결과를 탐색하고 run, 모델, 데이터셋을 시각적으로 비교하세요. 아래에서 예시와 사용 가이드를 확인하세요.
자세한 내용은 [데이터 유형 레퍼런스](/ko/products/wandb/ref/python/data-types)를 참조하세요.
더 자세한 내용은 [모델 예측 시각화에 관한 데모 보고서](https://forge.coreweave.com/wandb/lavanyashukla/visualize-predictions/reports/Visualize-Model-Predictions--Vmlldzo1NjM4OA)를 확인하거나 [비디오 워크스루](https://www.youtube.com/watch?v=96MxRvx15Ts)를 시청하세요.
사전 요구 사항
W\&B SDK를 사용하여 미디어 객체를 로깅하려면 추가 의존성을 설치해야 할 수 있습니다.
다음 명령을 실행하여 이러한 의존성을 설치할 수 있습니다:
```bash theme={"system"}
pip install wandb[media]
```
이미지
이미지를 로깅하여 입력, 출력, 필터 가중치, 활성화 등을 추적하세요.
이미지는 NumPy 배열이나 PIL 이미지에서 직접 로깅하거나, 파일 시스템에서 로깅할 수 있습니다.
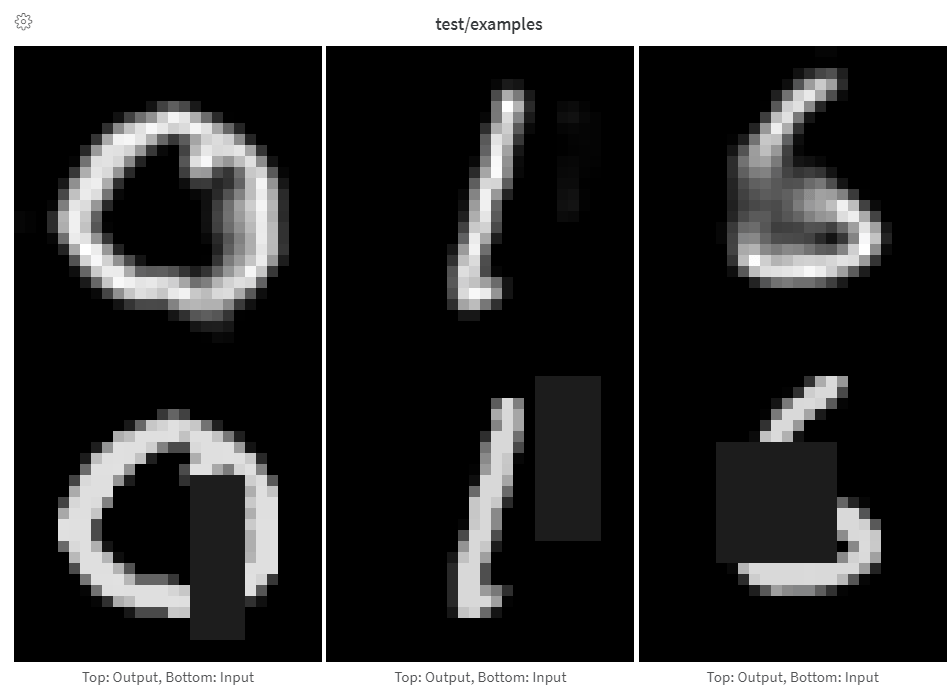
step에서 이미지를 로깅할 때마다 UI에서 해당 이미지를 확인할 수 있습니다. 이미지 패널을 펼친 다음 step 슬라이더를 사용하여 여러 step의 이미지를 살펴보세요. 이렇게 하면 트레이닝 중 모델 출력이 어떻게 변하는지 쉽게 비교할 수 있습니다. 미디어 패널을 클릭하면 이미지를 전체 화면 모드로 볼 수 있으며, 이 모드에서는 [키보드 단축키](/ko/products/wandb/app/keyboard-shortcuts#media-panels) 등을 사용하여 확대/축소하고 이동할 수 있습니다.
서로 다른 run, step 또는 인덱스의 이미지나 비디오를 하나의 뷰에서 비교하려면 미디어 패널의 [비교 모드](/ko/products/wandb/app/features/panels/media#compare-mode)를 사용하세요.
트레이닝 중 로깅이 병목 지점이 되거나 결과를 볼 때 이미지 로딩이 병목 지점이 되지 않도록 step당 50개 미만의 이미지를 로깅하는 것이 좋습니다.
[`torchvision`의 `make_grid`](https://pytorch.org/vision/stable/utils.html#torchvision.utils.make_grid)를 사용할 때처럼 이미지를 수동으로 구성하는 경우에는 배열을 직접 제공하세요.
배열은 [Pillow](https://pillow.readthedocs.io/en/stable/index.html)를 사용하여 png로 변환됩니다.
```python theme={"system"}
import wandb
with wandb.init(project="image-log-example") as run:
images = wandb.Image(image_array, caption="Top: Output, Bottom: Input")
run.log({"examples": images})
```
마지막 차원이 1이면 그레이스케일, 3이면 RGB, 4이면 RGBA 이미지로 간주합니다. 배열에 부동 소수점 값이 포함되어 있으면 `0`에서 `255` 사이의 정수로 변환합니다. 이미지를 다른 방식으로 정규화하려면 [`mode`](https://pillow.readthedocs.io/en/stable/handbook/concepts.html#modes)를 수동으로 지정하거나, 이 패널의 "PIL 이미지 로깅하기" 탭에 설명된 대로 [`PIL.Image`](https://pillow.readthedocs.io/en/stable/reference/Image.html)를 직접 제공하세요.
배열을 이미지로 변환하는 과정을 완전히 제어하려면 [`PIL.Image`](https://pillow.readthedocs.io/en/stable/reference/Image.html)를 직접 만들어 제공하세요.
```python theme={"system"}
from PIL import Image
with wandb.init(project="") as run:
# NumPy 배열로 PIL 이미지 생성
image = Image.fromarray(image_array)
# (선택) 필요한 경우 RGB로 변환
if image.mode != "RGB":
image = image.convert("RGB")
# 이미지 로깅
run.log({"example": wandb.Image(image, caption="My Image")})
```
더 세밀하게 제어하려면 원하는 방식으로 이미지를 만들어 디스크에 저장한 뒤 파일 경로를 제공하세요.
```python theme={"system"}
import wandb
from PIL import Image
with wandb.init(project="") as run:
im = Image.fromarray(...)
rgb_im = im.convert("RGB")
rgb_im.save("myimage.jpg")
run.log({"example": wandb.Image("myimage.jpg")})
```
이미지 오버레이
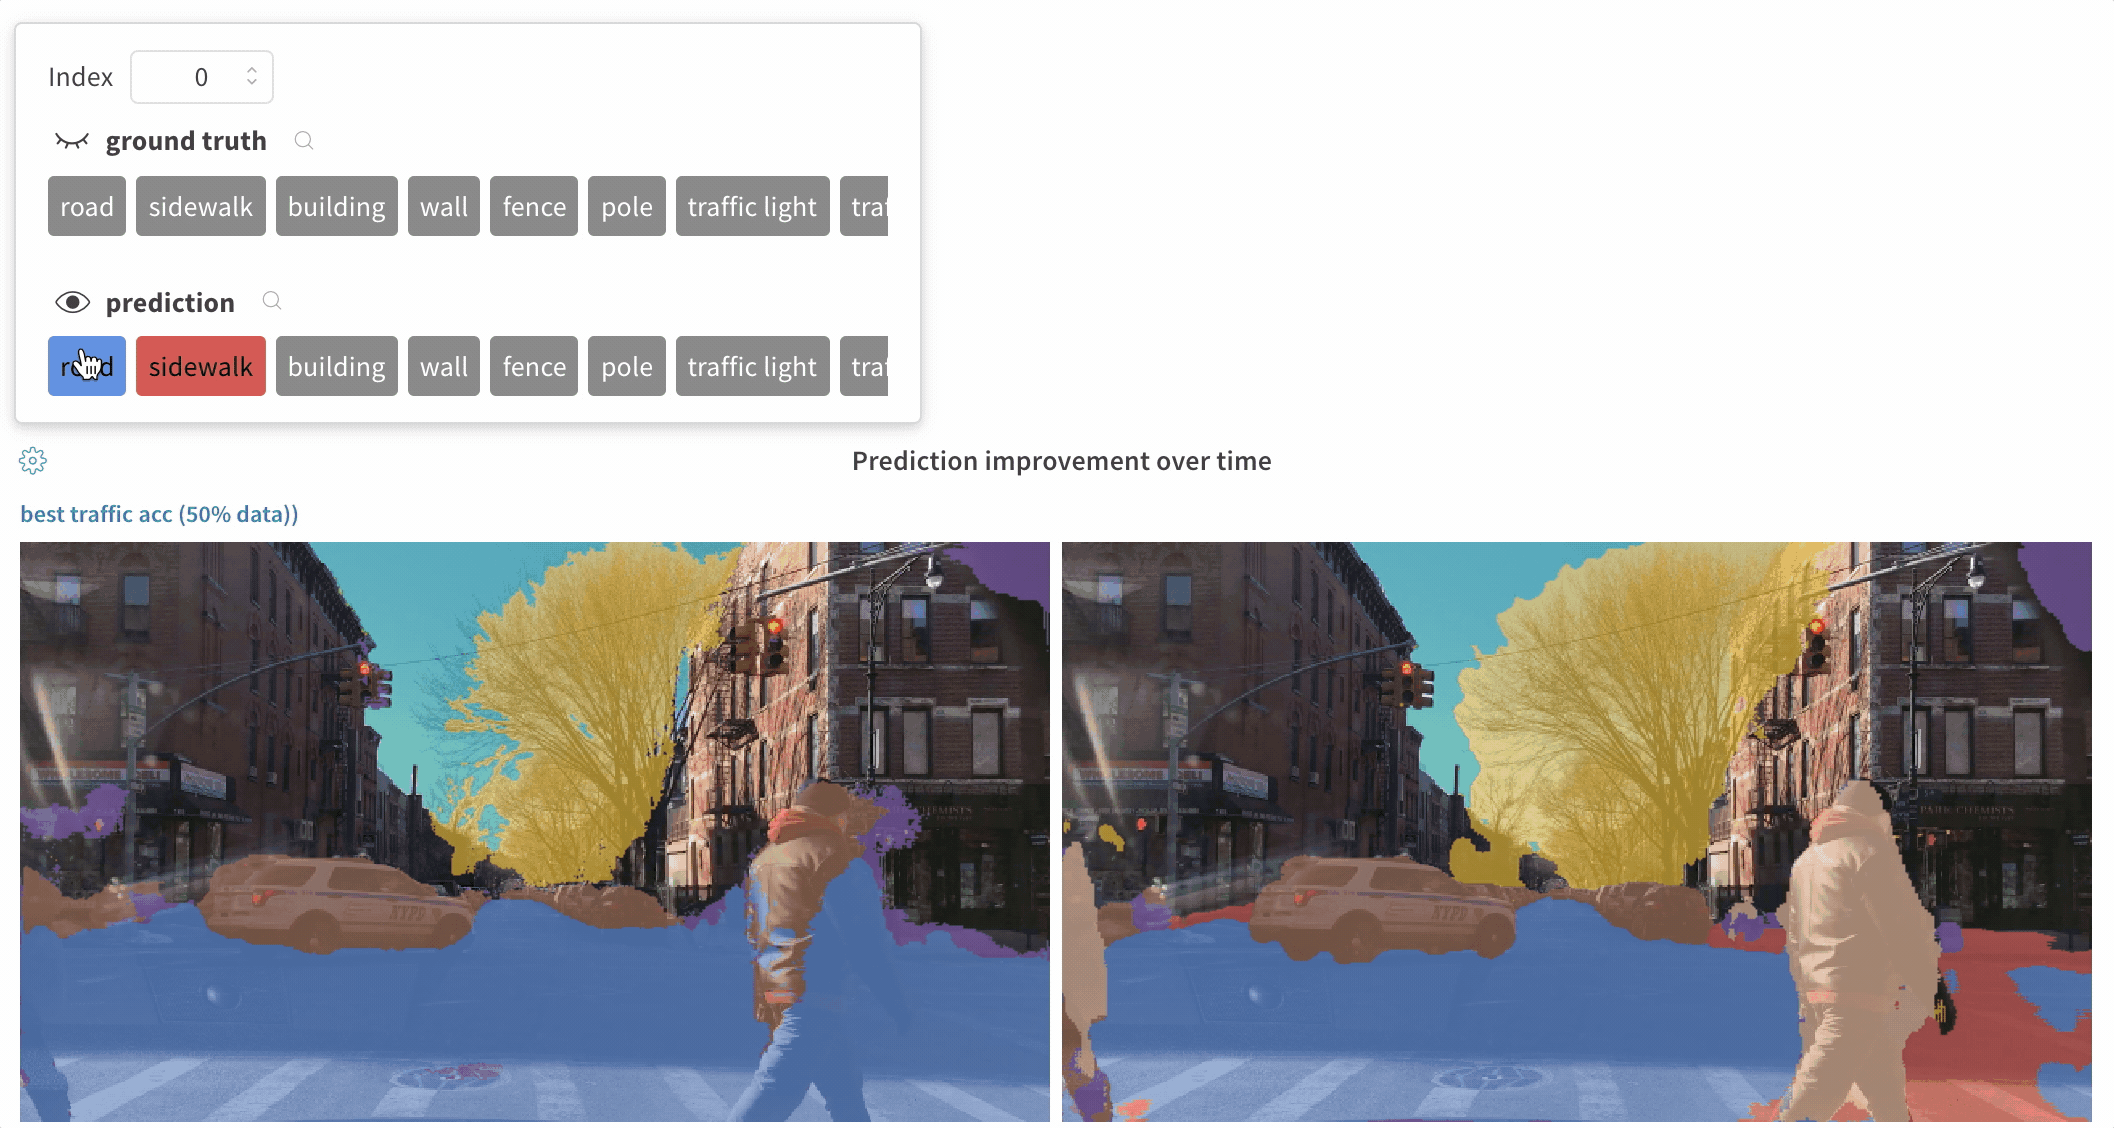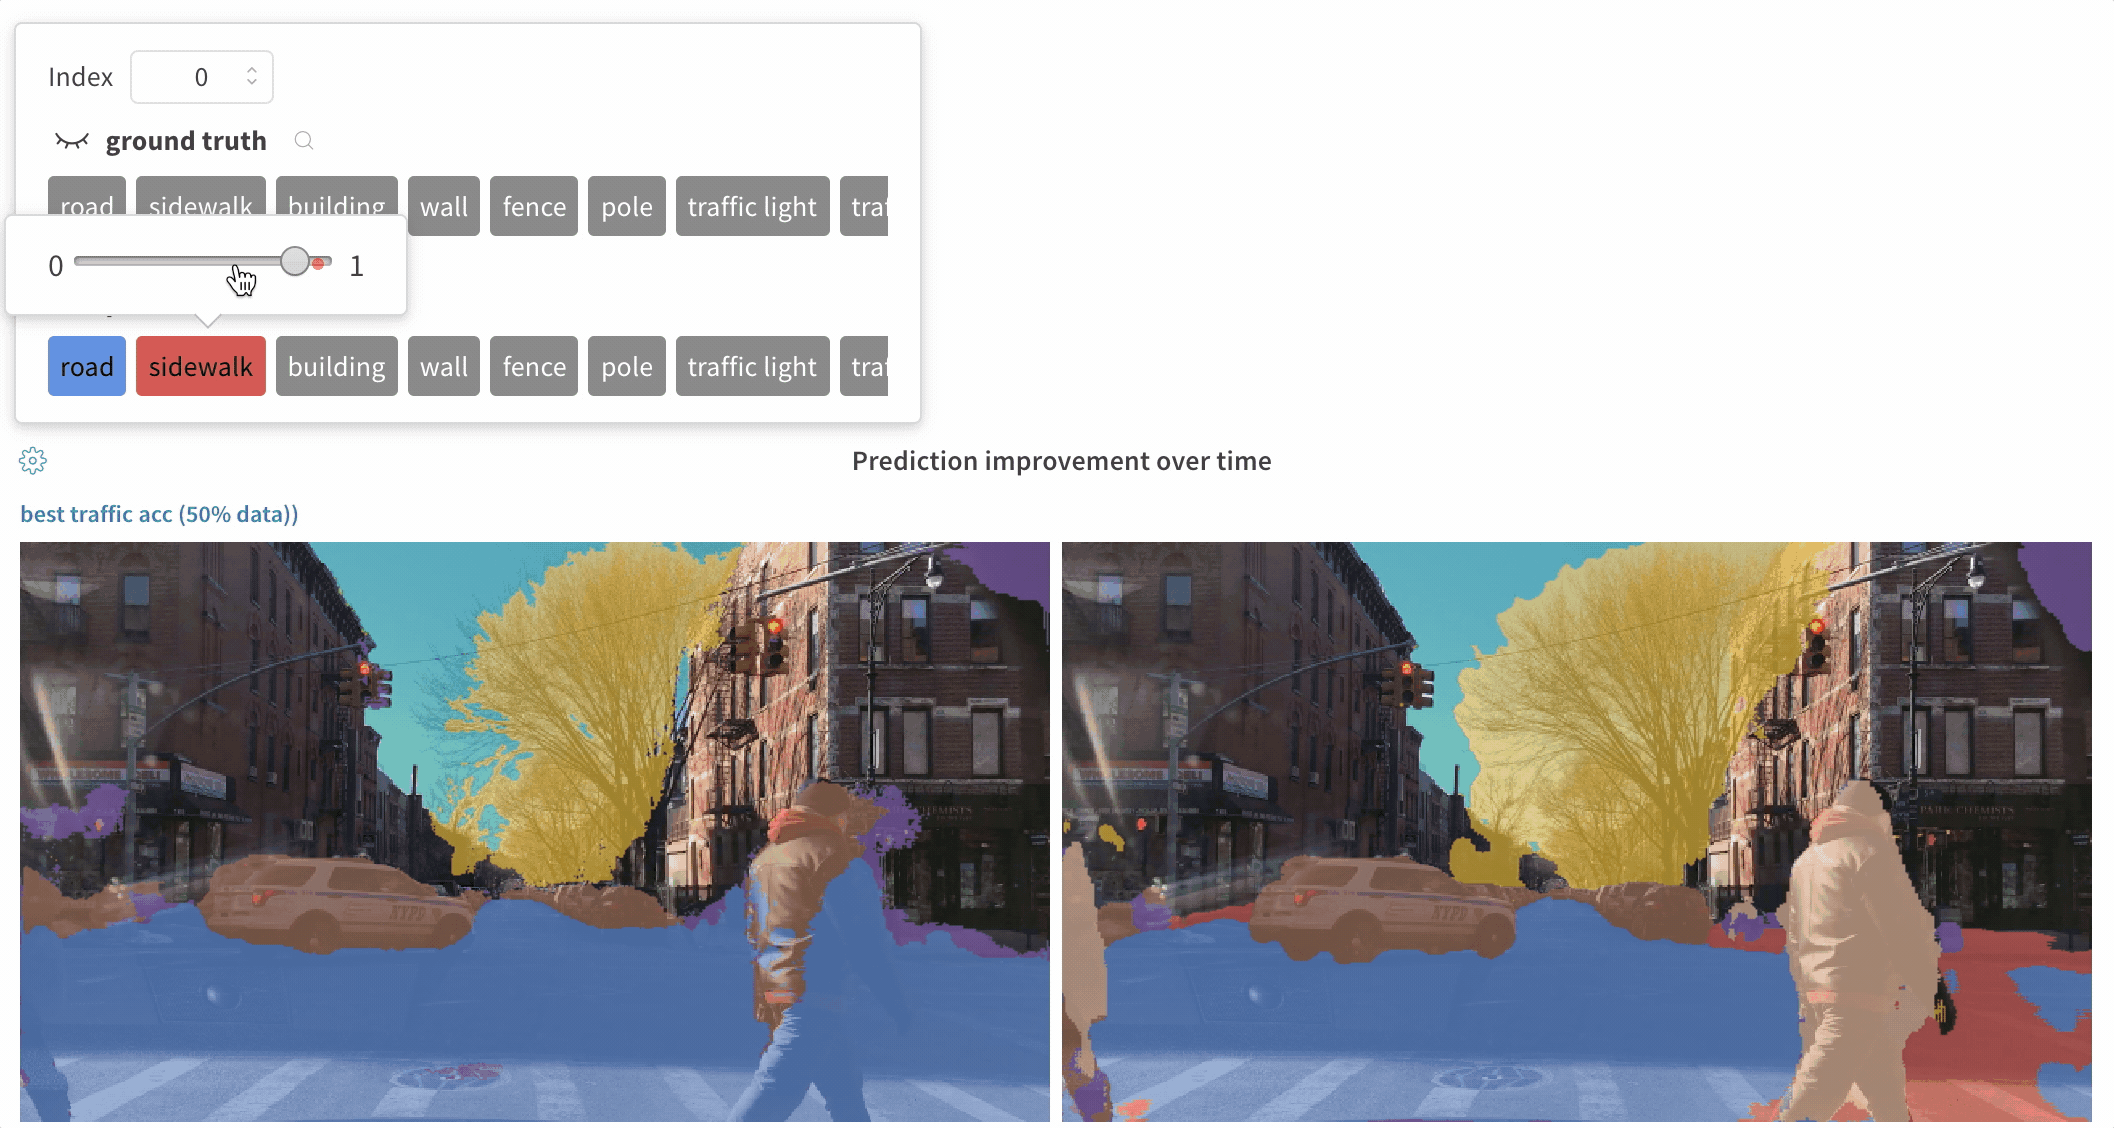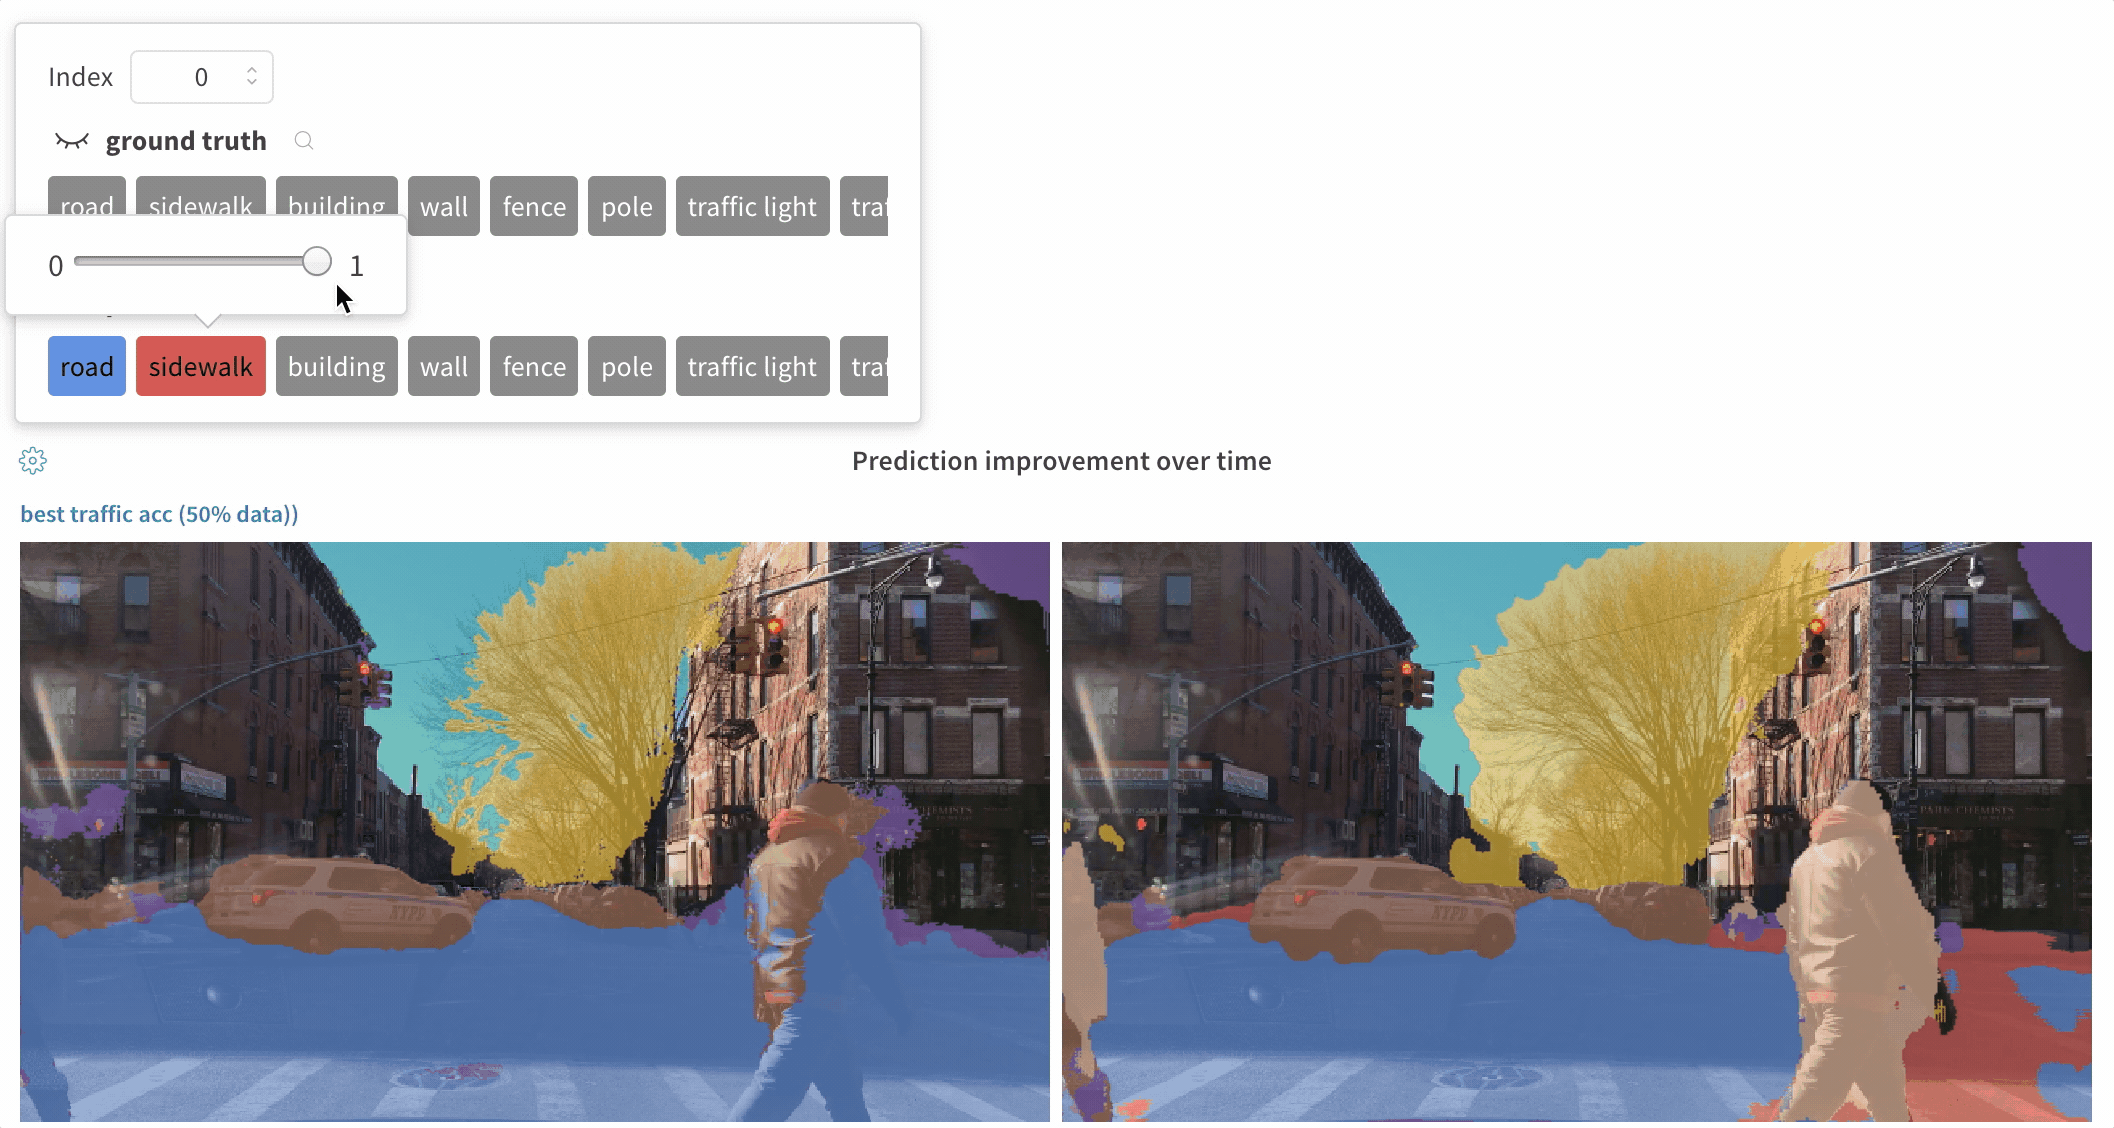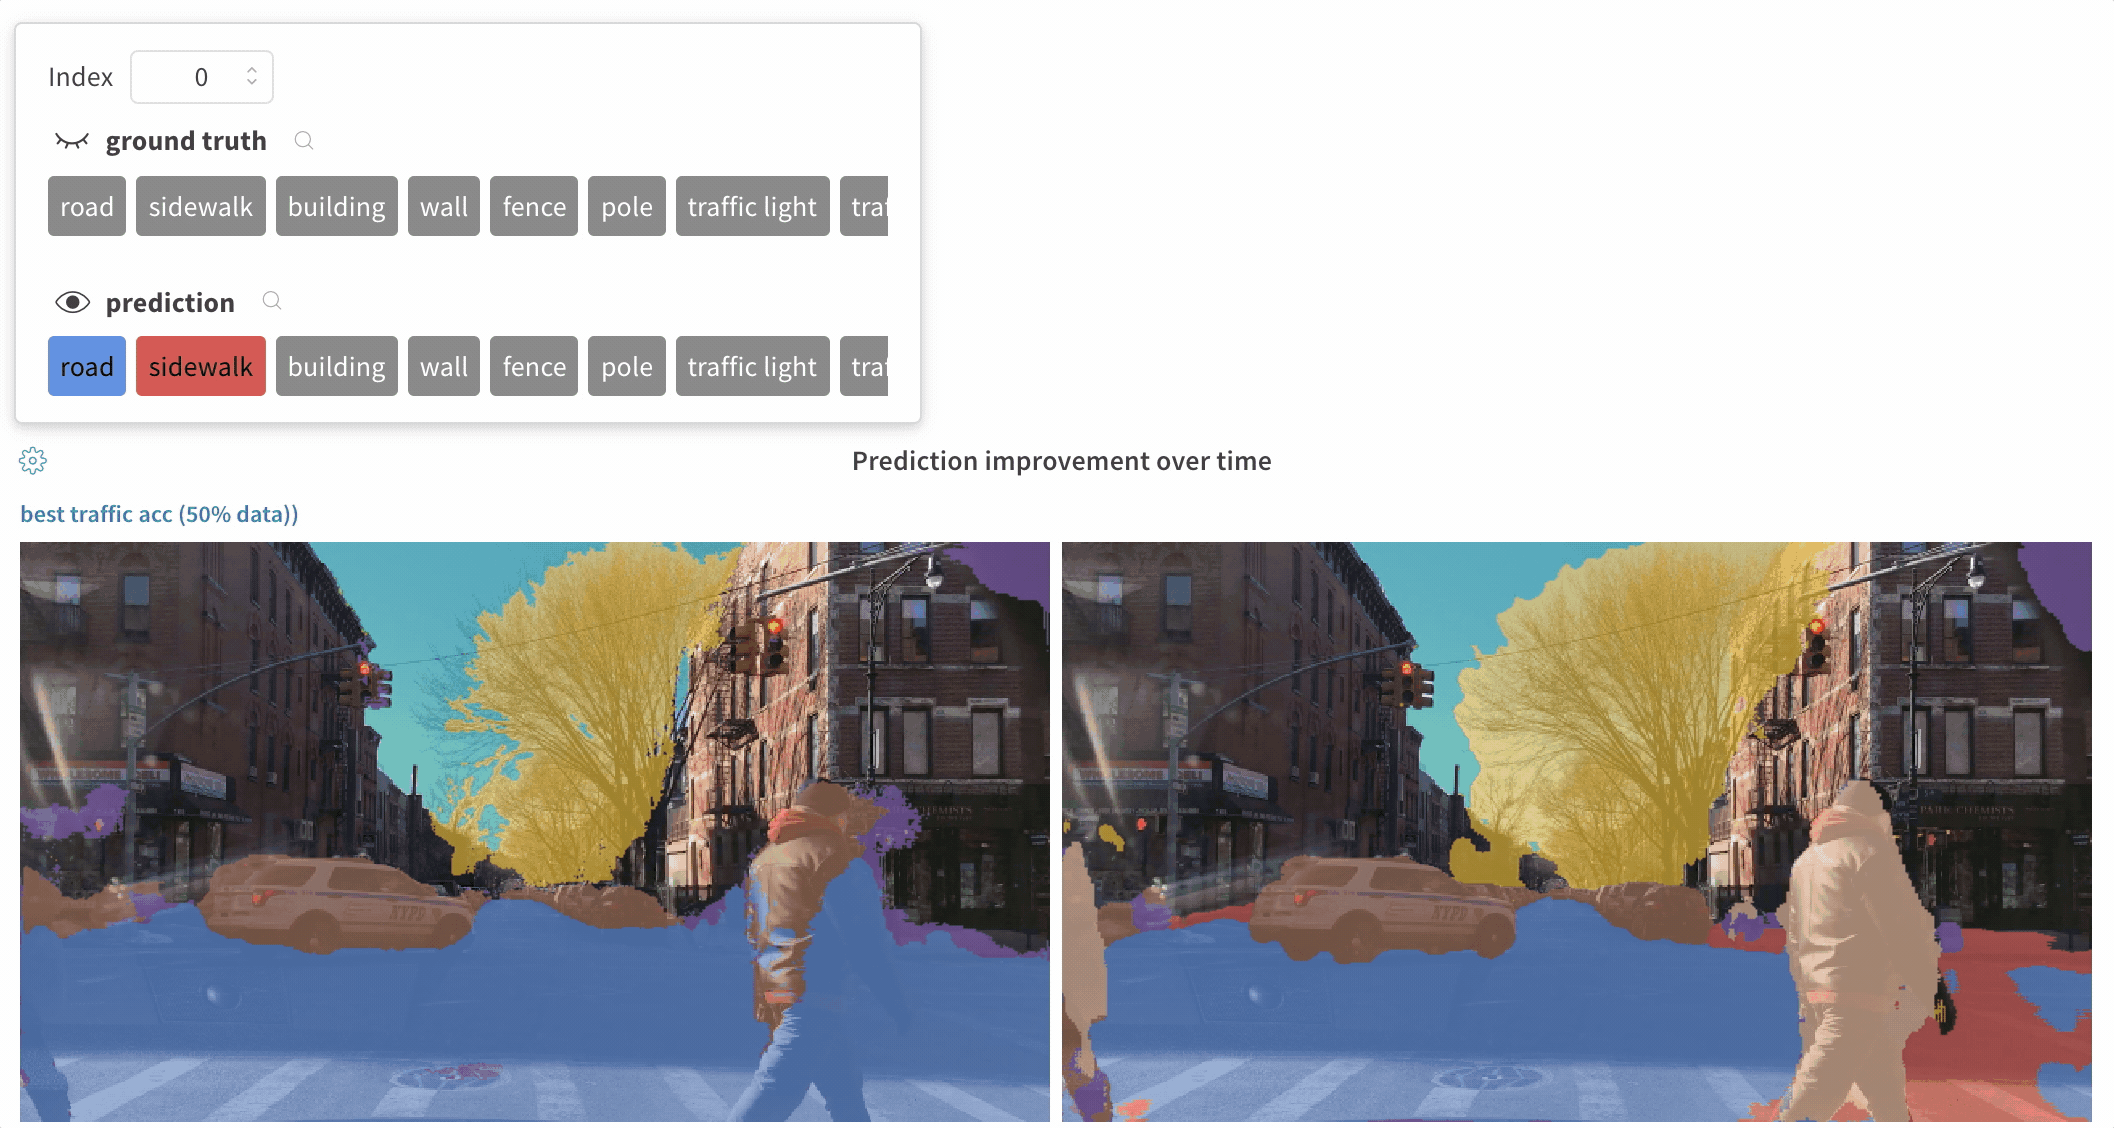
시맨틱 세그멘테이션 마스크를 로깅하고 W\&B UI에서 불투명도 조절, 시간에 따른 변화 확인 등 다양한 방식으로 상호작용하세요.
오버레이를 로깅하려면 다음 키와 값을 포함하는 딕셔너리를 `wandb.Image`의 `masks` 키워드 인수에 전달하세요.
* 이미지 마스크를 나타내는 두 키 중 하나:
* `"mask_data"`: 각 픽셀의 정수 클래스 레이블을 포함하는 2차원 NumPy 배열
* `"path"`: (string) 저장된 이미지 마스크 파일의 경로
* `"class_labels"`: (선택) 이미지 마스크의 정수 클래스 레이블을 사람이 읽을 수 있는 클래스 이름에 매핑하는 딕셔너리
여러 마스크를 로깅하려면 아래 코드 스니펫처럼 여러 키를 포함하는 마스크 딕셔너리를 로깅하세요.
[실제 예시 보기](https://forge.coreweave.com/wandb/stacey/deep-drive/reports/Image-Masks-for-Semantic-Segmentation--Vmlldzo4MTUwMw)
[예시 코드](https://colab.research.google.com/drive/1SOVl3EvW82Q4QKJXX6JtHye4wFix_P4J)
```python theme={"system"}
mask_data = np.array([[1, 2, 2, ..., 2, 2, 1], ...])
class_labels = {1: "tree", 2: "car", 3: "road"}
mask_img = wandb.Image(
image,
masks={
"predictions": {"mask_data": mask_data, "class_labels": class_labels},
"ground_truth": {
# ...
},
# ...
},
)
```
키의 세그멘테이션 마스크는 각 step(`run.log()`를 호출할 때마다)에서 정의됩니다.
* 여러 step에서 동일한 마스크 키에 서로 다른 값을 제공하면, 해당 키의 가장 최근 값만 이미지에 적용됩니다.
* 여러 step에서 서로 다른 마스크 키를 제공하면, 각 키의 모든 값이 표시되지만 현재 보고 있는 step에서 정의된 값만 이미지에 적용됩니다. 해당 step에서 정의되지 않은 마스크의 표시 여부를 전환해도 이미지는 변경되지 않습니다.
이미지와 함께 바운딩 박스를 로깅하고, 필터와 표시/숨기기 기능을 사용하여 UI에서 다양한 박스 집합을 동적으로 시각화하세요.
[실제 예시 보기](https://forge.coreweave.com/wandb/stacey/yolo-drive/reports/Bounding-Boxes-for-Object-Detection--Vmlldzo4Nzg4MQ)
바운딩 박스를 로깅하려면 다음 키와 값이 포함된 딕셔너리를 `wandb.Image`의 boxes 키워드 인수에 제공해야 합니다.
* `box_data`: 각 박스에 해당하는 딕셔너리의 목록입니다. 박스 딕셔너리 형식은 아래에 설명되어 있습니다.
* `position`: 아래에 설명된 두 가지 형식 중 하나로 박스의 위치와 크기를 나타내는 딕셔너리입니다. 모든 박스가 같은 형식을 사용할 필요는 없습니다.
* *옵션 1:* `{"minX", "maxX", "minY", "maxY"}`. 박스의 각 차원에 대한 상한과 하한을 정의하는 좌표 집합을 제공하세요.
* *옵션 2:* `{"middle", "width", "height"}`. `middle` 좌표를 `[x,y]`로, `width`와 `height`를 스칼라로 지정하는 좌표 집합을 제공하세요.
* `class_id`: 박스의 클래스 ID를 나타내는 정수입니다. 아래의 `class_labels` 키를 참조하세요.
* `scores`: 문자열 레이블과 숫자 점수 값으로 구성된 딕셔너리입니다. UI에서 박스를 필터링하는 데 사용할 수 있습니다.
* `domain`: 박스 좌표의 단위/형식을 지정합니다. 이미지 크기 범위 내의 정수처럼 박스 좌표가 픽셀 공간으로 표현되는 경우 **이 값을 "pixel"로 설정하세요**. 기본적으로 domain은 이미지에 대한 비율/백분율로 간주되며, 0과 1 사이의 부동 소수점 숫자로 표현됩니다.
* `box_caption`: (선택) 이 박스의 레이블 텍스트로 표시할 문자열
* `class_labels`: (선택) `class_id`를 문자열에 매핑하는 딕셔너리입니다. 기본적으로 `class_0`, `class_1` 등의 클래스 레이블이 생성됩니다.
이 예제를 확인하세요:
```python theme={"system"}
import wandb
class_id_to_label = {
1: "car",
2: "road",
3: "building",
# ...
}
img = wandb.Image(
image,
boxes={
"predictions": {
"box_data": [
{
# 기본 상대 좌표/비율 좌표로 표현한 경계 상자 하나
"position": {"minX": 0.1, "maxX": 0.2, "minY": 0.3, "maxY": 0.4},
"class_id": 2,
"box_caption": class_id_to_label[2],
"scores": {"acc": 0.1, "loss": 1.2},
# 픽셀 좌표로 표현한 또 다른 경계 상자
# (설명을 위한 예시일 뿐이며, 일반적으로 모든 경계 상자는
# 동일한 좌표 체계/형식을 사용합니다)
"position": {"middle": [150, 20], "width": 68, "height": 112},
"domain": "pixel",
"class_id": 3,
"box_caption": "a building",
"scores": {"acc": 0.5, "loss": 0.7},
# ...
# 필요한 만큼 경계 상자를 로깅하세요
}
],
"class_labels": class_id_to_label,
},
# 의미 있는 각 경계 상자 그룹을 고유한 키 이름으로 로깅하세요
"ground_truth": {
# ...
},
},
)
with wandb.init(project="my_project") as run:
run.log({"driving_scene": img})
```
Tables의 이미지 오버레이
table에 세그멘테이션 마스크를 로깅하려면 table의 각 행에 `wandb.Image` 객체를 제공해야 합니다.
아래 코드 스니펫에 예시가 나와 있습니다:
```python theme={"system"}
table = wandb.Table(columns=["ID", "Image"])
for id, img, label in zip(ids, images, labels):
mask_img = wandb.Image(
img,
masks={
"prediction": {"mask_data": label, "class_labels": class_labels}
# ...
},
)
table.add_data(id, mask_img)
with wandb.init(project="my_project") as run:
run.log({"Table": table})
```
table에 바운딩 박스가 있는 이미지를 로깅하려면 table의 각 행에 `wandb.Image` 객체를 제공해야 합니다.
아래 코드 스니펫에 예시가 나와 있습니다:
```python theme={"system"}
table = wandb.Table(columns=["ID", "Image"])
for id, img, boxes in zip(ids, images, boxes_set):
box_img = wandb.Image(
img,
boxes={
"prediction": {
"box_data": [
{
"position": {
"minX": box["minX"],
"minY": box["minY"],
"maxX": box["maxX"],
"maxY": box["maxY"],
},
"class_id": box["class_id"],
"box_caption": box["caption"],
"domain": "pixel",
}
for box in boxes
],
"class_labels": class_labels,
}
},
)
```
히스토그램
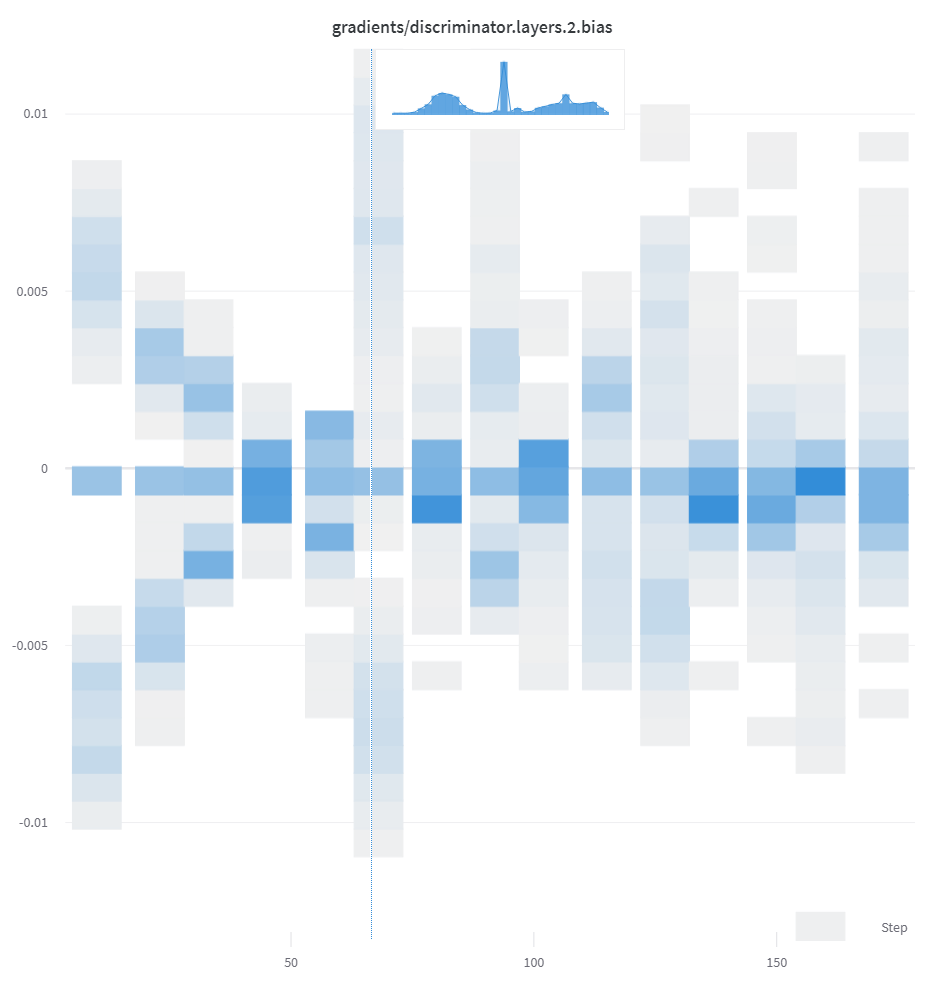
목록, 배열, 텐서 등 숫자 시퀀스를 첫 번째 인수로 전달하면 `np.histogram()`을 호출하여 히스토그램을 자동으로 생성합니다. 모든 배열과 텐서는 1차원으로 평탄화됩니다. 선택적 키워드 인수 `num_bins`를 사용하면 기본값인 `64`개 대신 원하는 구간 수를 지정할 수 있습니다. 구간 수는 최대 `512`개까지 지원됩니다.
UI에서는 트레이닝 중 로깅된 히스토그램을 쉽게 비교할 수 있도록 x축에 트레이닝 step, y축에 메트릭 값을 표시하고, 각 구간의 빈도를 색상으로 나타냅니다. 일회성 히스토그램을 로깅하는 방법은 이 패널의 "Histograms in Summary" 탭을 참조하세요.
```python theme={"system"}
run.log({"gradients": wandb.Histogram(grads)})
```
더 세밀하게 제어하려면 `np.histogram()`을 직접 호출한 뒤 반환된 튜플을 `np_histogram` 키워드 인수에 전달하세요.
```python theme={"system"}
np_hist_grads = np.histogram(grads, density=True, range=(0.0, 1.0))
run.log({"gradients": wandb.Histogram(np_hist_grads)})
```
3D 시각화
3D 포인트 클라우드와 바운딩 박스가 포함된 Lidar 장면을 로깅하세요. 렌더링할 점의 좌표와 색상이 포함된 NumPy 배열을 전달하세요.
로깅된 포인트 클라우드는 W\&B 앱에서 완전한 대화형 기능을 제공합니다. 예를 들어, 아래에 삽입된 [주행 장면의 LIDAR 포인트 클라우드 보고서](https://forge.coreweave.com/wandb/stacey/lyft/reports/LIDAR-Point-Clouds-of-Driving-Scenes--Vmlldzo2MzA5Mg)는 3D 바운딩 박스가 포함된 Lyft 데이터셋의 장면을 보여줍니다. 뷰어 안에서 드래그하여 회전하고 확대하거나 축소하세요.
```python theme={"system"}
point_cloud = np.array([[0, 0, 0, COLOR]])
run.log({"point_cloud": wandb.Object3D(point_cloud)})
```
W\&B UI는 데이터 포인트를 300,000개까지만 표시합니다.
NumPy 배열 형식
유연한 색상 구성을 위해 세 가지 NumPy 배열 형식을 지원합니다.
* `[[x, y, z], ...]` `nx3`
* `[[x, y, z, c], ...]` `nx4` `| c는 범주입니다` 범위는 `[1, 14]`입니다 (분할에 유용)
* `[[x, y, z, r, g, b], ...]` `nx6 | r,g,b`는 빨강, 초록, 파랑 색상 채널에 대한 `[0,255]`범위의 값입니다.
Python 객체
이 스키마를 사용하여 Python 객체를 정의하고 [`from_point_cloud` 방법](/ko/products/wandb/ref/python#from_point_cloud)에 전달할 수 있습니다.
* `points`는 [위에 표시된 단순한 포인트 클라우드 렌더러와 동일한 형식](#python-object)을 사용하여 렌더링할 포인트의 좌표와 색상을 포함하는 NumPy 배열입니다.
* `boxes`는 세 가지 속성이 있는 Python 딕셔너리의 NumPy 배열입니다:
* `corners`- 여덟 개의 모서리 목록
* `label`- 박스에 렌더링할 레이블을 나타내는 문자열 (선택)
* `color`- 박스의 색상을 나타내는 rgb 값
* `score` - 바운딩 박스에 표시되는 숫자 값으로, 표시할 바운딩 박스를 필터링하는 데 사용할 수 있습니다(예를 들어, `score` > `0.75`인 바운딩 박스만 표시). (선택)
* `type`은 렌더링할 장면 유형을 나타내는 문자열입니다. 현재 지원되는 유일한 값은 `lidar/beta`입니다.
```python theme={"system"}
point_list = [
[
2566.571924017235, # x
746.7817289698219, # y
-15.269245470863748,# z
76.5, # 빨강
127.5, # 초록
89.46617199365393 # 파랑
],
[ 2566.592983606823, 746.6791987335685, -15.275803826279521, 76.5, 127.5, 89.45471117247024 ],
[ 2566.616361739416, 746.4903185513501, -15.28628929674075, 76.5, 127.5, 89.41336375503832 ],
[ 2561.706014951675, 744.5349468458361, -14.877496818222781, 76.5, 127.5, 82.21868245418283 ],
[ 2561.5281847916694, 744.2546118233013, -14.867862032341005, 76.5, 127.5, 81.87824684536432 ],
[ 2561.3693562897465, 744.1804761656741, -14.854129178142523, 76.5, 127.5, 81.64137897587152 ],
[ 2561.6093071504515, 744.0287526628543, -14.882135189841177, 76.5, 127.5, 81.89871499537098 ],
# ... 이하 생략
]
run.log({"my_first_point_cloud": wandb.Object3D.from_point_cloud(
points = point_list,
boxes = [{
"corners": [
[ 2601.2765123137915, 767.5669506323393, -17.816764802288663 ],
[ 2599.7259021588347, 769.0082337923552, -17.816764802288663 ],
[ 2599.7259021588347, 769.0082337923552, -19.66876480228866 ],
[ 2601.2765123137915, 767.5669506323393, -19.66876480228866 ],
[ 2604.8684867834395, 771.4313904894723, -17.816764802288663 ],
[ 2603.3178766284827, 772.8726736494882, -17.816764802288663 ],
[ 2603.3178766284827, 772.8726736494882, -19.66876480228866 ],
[ 2604.8684867834395, 771.4313904894723, -19.66876480228866 ]
],
"color": [0, 0, 255], # 바운딩 박스의 RGB 색상
"label": "car", # 바운딩 박스에 표시되는 문자열
"score": 0.6 # 바운딩 박스에 표시되는 숫자
}],
vectors = [
{"start": [0, 0, 0], "end": [0.1, 0.2, 0.5], "color": [255, 0, 0]}, # 색상은 선택 사항
],
point_cloud_type = "lidar/beta",
)})
```
포인트 클라우드를 볼 때 control 키를 누른 상태에서 마우스를 사용하여 공간 안에서 이동할 수 있습니다.
포인트 클라우드 파일
[`from_file` 방법](/ko/products/wandb/ref/python#from_file)을 사용하여 포인트 클라우드 데이터가 담긴 JSON 파일 전체를 불러올 수 있습니다.
```python theme={"system"}
run.log({"my_cloud_from_file": wandb.Object3D.from_file(
"./my_point_cloud.pts.json"
)})
```
포인트 클라우드 데이터의 형식을 지정하는 예시는 아래와 같습니다.
```json theme={"system"}
{
"boxes": [
{
"color": [
0,
255,
0
],
"score": 0.35,
"label": "My label",
"corners": [
[
2589.695869075582,
760.7400443552185,
-18.044831294622487
],
[
2590.719039645323,
762.3871153874499,
-18.044831294622487
],
[
2590.719039645323,
762.3871153874499,
-19.54083129462249
],
[
2589.695869075582,
760.7400443552185,
-19.54083129462249
],
[
2594.9666662674313,
757.4657929961453,
-18.044831294622487
],
[
2595.9898368371723,
759.1128640283766,
-18.044831294622487
],
[
2595.9898368371723,
759.1128640283766,
-19.54083129462249
],
[
2594.9666662674313,
757.4657929961453,
-19.54083129462249
]
]
}
],
"points": [
[
2566.571924017235,
746.7817289698219,
-15.269245470863748,
76.5,
127.5,
89.46617199365393
],
[
2566.592983606823,
746.6791987335685,
-15.275803826279521,
76.5,
127.5,
89.45471117247024
],
[
2566.616361739416,
746.4903185513501,
-15.28628929674075,
76.5,
127.5,
89.41336375503832
]
],
"type": "lidar/beta"
}
```
NumPy 배열
[위에서 정의한 동일한 배열 형식](#numpy-array-formats)을 사용하면 [`from_numpy` 방법](/ko/products/wandb/ref/python#from_numpy)으로 `numpy` 배열을 직접 사용하여 포인트 클라우드를 정의할 수 있습니다.
```python theme={"system"}
run.log({"my_cloud_from_numpy_xyz": wandb.Object3D.from_numpy(
np.array(
[
[0.4, 1, 1.3], # x, y, z
[1, 1, 1],
[1.2, 1, 1.2]
]
)
)})
```
```python theme={"system"}
run.log({"my_cloud_from_numpy_cat": wandb.Object3D.from_numpy(
np.array(
[
[0.4, 1, 1.3, 1], # x, y, z, 범주
[1, 1, 1, 1],
[1.2, 1, 1.2, 12],
[1.2, 1, 1.3, 12],
[1.2, 1, 1.4, 12],
[1.2, 1, 1.5, 12],
[1.2, 1, 1.6, 11],
[1.2, 1, 1.7, 11],
]
)
)})
```
```python theme={"system"}
run.log({"my_cloud_from_numpy_rgb": wandb.Object3D.from_numpy(
np.array(
[
[0.4, 1, 1.3, 255, 0, 0], # x, y, z, r, g, b
[1, 1, 1, 0, 255, 0],
[1.2, 1, 1.3, 0, 255, 255],
[1.2, 1, 1.4, 0, 255, 255],
[1.2, 1, 1.5, 0, 0, 255],
[1.2, 1, 1.1, 0, 0, 255],
[1.2, 1, 0.9, 0, 0, 255],
]
)
)})
```
```python theme={"system"}
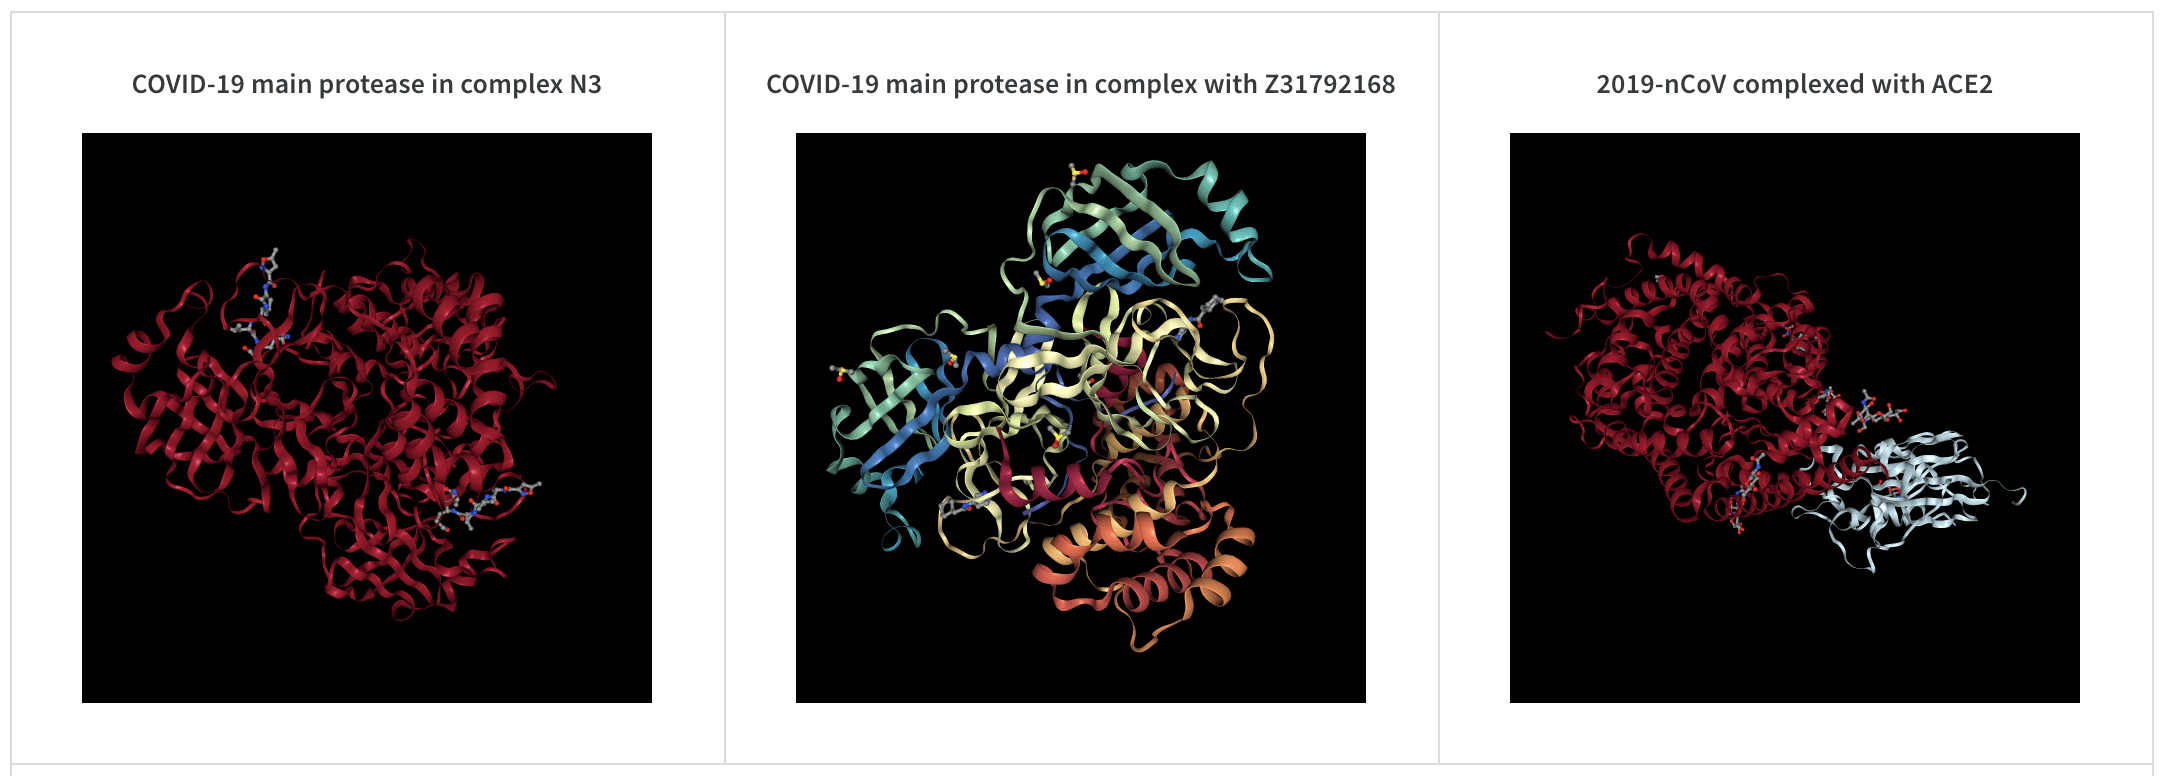
run.log({"protein": wandb.Molecule("6lu7.pdb")})
```
분자 데이터는 10가지 파일 유형 중 하나로 로깅할 수 있습니다: `pdb`, `pqr`, `mmcif`, `mcif`, `cif`, `sdf`, `sd`, `gro`, `mol2`, `mmtf`.
W\&B는 SMILES 문자열, [`rdkit`](https://www.rdkit.org/docs/index.html) `mol` 파일, `rdkit.Chem.rdchem.Mol` 객체로부터 분자 데이터를 로깅하는 기능도 지원합니다.
```python theme={"system"}
resveratrol = rdkit.Chem.MolFromSmiles("Oc1ccc(cc1)C=Cc1cc(O)cc(c1)O")
run.log(
{
"resveratrol": wandb.Molecule.from_rdkit(resveratrol),
"green fluorescent protein": wandb.Molecule.from_rdkit("2b3p.mol"),
"acetaminophen": wandb.Molecule.from_smiles("CC(=O)Nc1ccc(O)cc1"),
}
)
```
run이 종료되면 UI에서 분자의 3D 시각화와 상호작용할 수 있습니다.
[AlphaFold를 사용하는 실제 예시 보기](https://wandb.me/alphafold-workspace)
PNG 이미지
[`wandb.Image`](/ko/products/wandb/ref/python/data-types/image) 는 `numpy` 배열이나 `PILImage` 인스턴스를 기본적으로 PNG로 변환합니다.
```python theme={"system"}
run.log({"example": wandb.Image(...)})
# 또는 여러 이미지
run.log({"example": [wandb.Image(...) for img in images]})
```
비디오
비디오는 [`wandb.Video`](/ko/products/wandb/ref/python) 데이터 유형을 사용하여 로깅합니다:
```python theme={"system"}
run.log({"example": wandb.Video("myvideo.mp4")})
```
이제 미디어 브라우저에서 비디오를 볼 수 있습니다. 프로젝트 Workspace, run Workspace 또는 보고서로 이동한 후 **Add visualization**을 클릭하여 리치 미디어 패널을 추가하세요.
분자의 2D 뷰
[`wandb.Image`](/ko/products/wandb/ref/python/data-types/image) 데이터 유형과 [`rdkit`](https://www.rdkit.org/docs/index.html)을 사용하여 분자의 2D 뷰를 로깅할 수 있습니다:
```python theme={"system"}
molecule = rdkit.Chem.MolFromSmiles("CC(=O)O")
rdkit.Chem.AllChem.Compute2DCoords(molecule)
rdkit.Chem.AllChem.GenerateDepictionMatching2DStructure(molecule, molecule)
pil_image = rdkit.Chem.Draw.MolToImage(molecule, size=(300, 300))
run.log({"acetic_acid": wandb.Image(pil_image)})
```
기타 미디어
W\&B는 다양한 기타 미디어 유형의 로깅도 지원합니다.
오디오
```python theme={"system"}
run.log({"whale songs": wandb.Audio(np_array, caption="OooOoo", sample_rate=32)})
```
step당 최대 100개의 오디오 클립을 로깅할 수 있습니다. 사용에 대한 자세한 내용은 [`audio-file`](/ko/products/wandb/ref/query-panel/audio-file)을 참조하세요.
비디오
```python theme={"system"}
run.log({"video": wandb.Video(numpy_array_or_path_to_video, fps=4, format="gif")})
```
numpy 배열이 제공되면 차원은 순서대로 time, channels, width, height로 가정합니다. 기본적으로 4 fps gif 이미지를 생성합니다 ([`ffmpeg`](https://www.ffmpeg.org) 및 [`moviepy`](https://pypi.org/project/moviepy/) python 라이브러리는 numpy 객체를 전달할 때 필요합니다). 지원되는 형식은 `"gif"`, `"mp4"`, `"webm"`, `"ogg"`입니다. `wandb.Video`에 문자열을 전달하면 wandb에 업로드하기 전에 파일이 존재하고 지원되는 형식인지 확인합니다. `BytesIO` 객체를 전달하면 지정된 형식을 확장자로 하는 임시 파일을 생성합니다.
W\&B [run](/ko/products/wandb/runs) 및 [프로젝트](/ko/products/wandb/track/project-page) 페이지에서 Media 섹션에 비디오가 표시됩니다.
자세한 사용 정보는 [`video-file`](/ko/products/wandb/ref/query-panel/video-file)을 참조하세요.
텍스트
`wandb.Table`을 사용하여 텍스트를 table에 로깅하고 UI에 표시하세요. 기본적으로 열 머리글은 `["Input", "Output", "Expected"]`입니다. 최적의 UI 성능을 보장하기 위해 기본 최대 행 수는 10,000으로 설정되어 있습니다. 하지만 `wandb.Table.MAX_ROWS = {DESIRED_MAX}`를 사용하여 최댓값을 명시적으로 재정의할 수 있습니다.
```python theme={"system"}
with wandb.init(project="my_project") as run:
columns = ["Text", "Predicted Sentiment", "True Sentiment"]
# 방법 1
data = [["I love my phone", "1", "1"], ["My phone sucks", "0", "-1"]]
table = wandb.Table(data=data, columns=columns)
run.log({"examples": table})
# 방법 2
table = wandb.Table(columns=columns)
table.add_data("I love my phone", "1", "1")
table.add_data("My phone sucks", "0", "-1")
run.log({"examples": table})
```
pandas `DataFrame` 객체를 전달할 수도 있습니다.
```python theme={"system"}
table = wandb.Table(dataframe=my_dataframe)
```
자세한 사용 정보는 [`string`](/ko/products/wandb/ref/query-panel)을 참조하세요.
HTML
```python theme={"system"}
run.log({"custom_file": wandb.Html(open("some.html"))})
run.log({"custom_string": wandb.Html('Link')})
```
원하는 키에 맞춤형 HTML을 로깅하여 run 페이지에 HTML 패널을 표시하세요. 기본적으로 기본 스타일이 삽입되며, `inject=False`를 전달하여 기본 스타일을 비활성화할 수 있습니다.
```python theme={"system"}
run.log({"custom_file": wandb.Html(open("some.html"), inject=False)})
```
자세한 사용 정보는 [`html-file`](/ko/products/wandb/ref/query-panel/html-file)을 참조하세요.
## Related topics
- [예시 코드 및 노트북](/ko/products/wandb/examples.md)
 이미지는 NumPy 배열이나 PIL 이미지에서 직접 로깅하거나, 파일 시스템에서 로깅할 수 있습니다.
step에서 이미지를 로깅할 때마다 UI에서 해당 이미지를 확인할 수 있습니다. 이미지 패널을 펼친 다음 step 슬라이더를 사용하여 여러 step의 이미지를 살펴보세요. 이렇게 하면 트레이닝 중 모델 출력이 어떻게 변하는지 쉽게 비교할 수 있습니다. 미디어 패널을 클릭하면 이미지를 전체 화면 모드로 볼 수 있으며, 이 모드에서는 [키보드 단축키](/ko/products/wandb/app/keyboard-shortcuts#media-panels) 등을 사용하여 확대/축소하고 이동할 수 있습니다.
서로 다른 run, step 또는 인덱스의 이미지나 비디오를 하나의 뷰에서 비교하려면 미디어 패널의 [비교 모드](/ko/products/wandb/app/features/panels/media#compare-mode)를 사용하세요.
 오버레이를 로깅하려면 다음 키와 값을 포함하는 딕셔너리를 `wandb.Image`의 `masks` 키워드 인수에 전달하세요.
* 이미지 마스크를 나타내는 두 키 중 하나:
* `"mask_data"`: 각 픽셀의 정수 클래스 레이블을 포함하는 2차원 NumPy 배열
* `"path"`: (string) 저장된 이미지 마스크 파일의 경로
* `"class_labels"`: (선택) 이미지 마스크의 정수 클래스 레이블을 사람이 읽을 수 있는 클래스 이름에 매핑하는 딕셔너리
여러 마스크를 로깅하려면 아래 코드 스니펫처럼 여러 키를 포함하는 마스크 딕셔너리를 로깅하세요.
[실제 예시 보기](https://forge.coreweave.com/wandb/stacey/deep-drive/reports/Image-Masks-for-Semantic-Segmentation--Vmlldzo4MTUwMw)
[예시 코드](https://colab.research.google.com/drive/1SOVl3EvW82Q4QKJXX6JtHye4wFix_P4J)
```python theme={"system"}
mask_data = np.array([[1, 2, 2, ..., 2, 2, 1], ...])
class_labels = {1: "tree", 2: "car", 3: "road"}
mask_img = wandb.Image(
image,
masks={
"predictions": {"mask_data": mask_data, "class_labels": class_labels},
"ground_truth": {
# ...
},
# ...
},
)
```
키의 세그멘테이션 마스크는 각 step(`run.log()`를 호출할 때마다)에서 정의됩니다.
* 여러 step에서 동일한 마스크 키에 서로 다른 값을 제공하면, 해당 키의 가장 최근 값만 이미지에 적용됩니다.
* 여러 step에서 서로 다른 마스크 키를 제공하면, 각 키의 모든 값이 표시되지만 현재 보고 있는 step에서 정의된 값만 이미지에 적용됩니다. 해당 step에서 정의되지 않은 마스크의 표시 여부를 전환해도 이미지는 변경되지 않습니다.
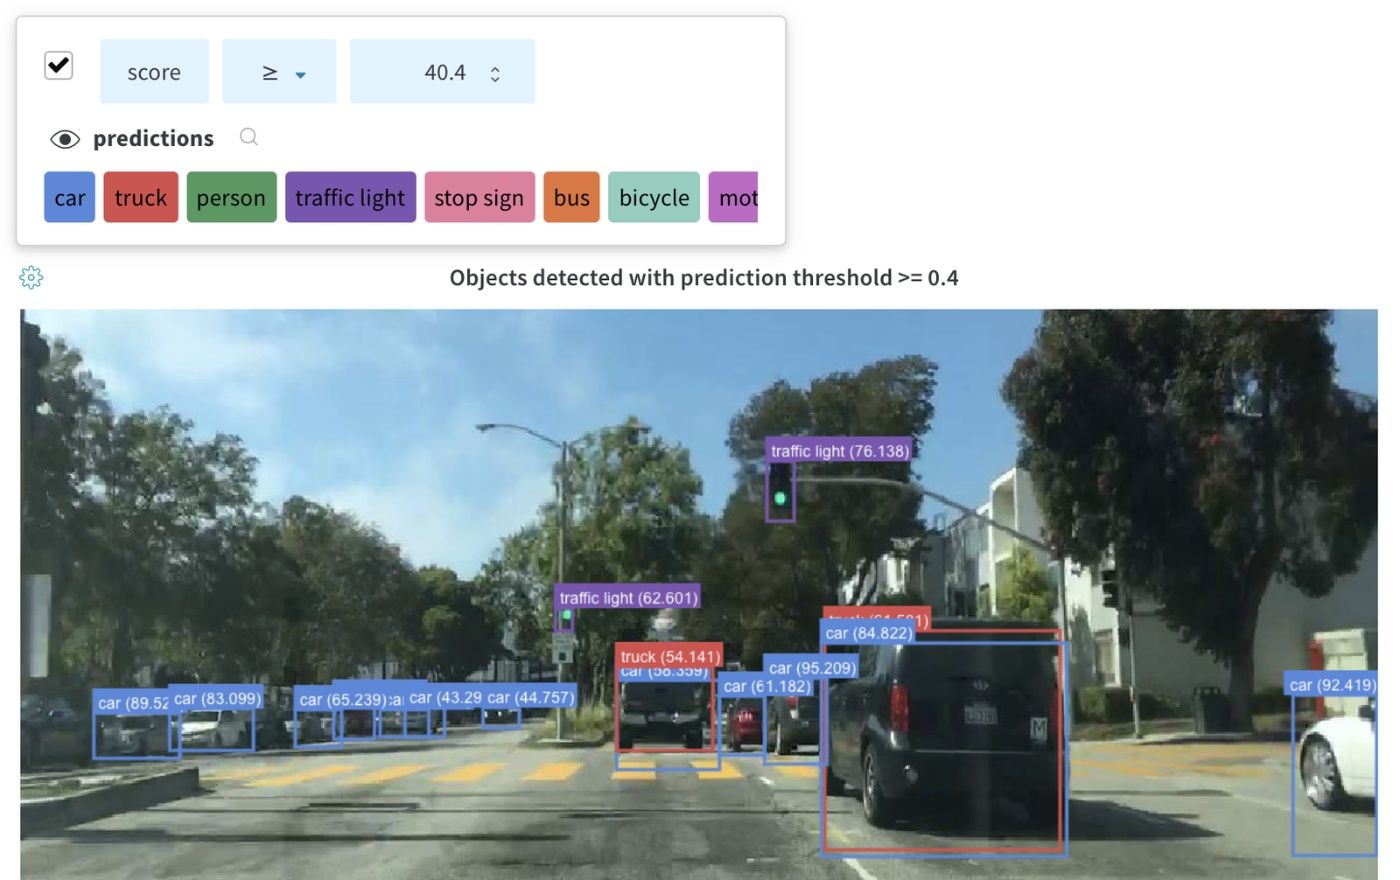 [실제 예시 보기](https://forge.coreweave.com/wandb/stacey/yolo-drive/reports/Bounding-Boxes-for-Object-Detection--Vmlldzo4Nzg4MQ)
바운딩 박스를 로깅하려면 다음 키와 값이 포함된 딕셔너리를 `wandb.Image`의 boxes 키워드 인수에 제공해야 합니다.
* `box_data`: 각 박스에 해당하는 딕셔너리의 목록입니다. 박스 딕셔너리 형식은 아래에 설명되어 있습니다.
* `position`: 아래에 설명된 두 가지 형식 중 하나로 박스의 위치와 크기를 나타내는 딕셔너리입니다. 모든 박스가 같은 형식을 사용할 필요는 없습니다.
* *옵션 1:* `{"minX", "maxX", "minY", "maxY"}`. 박스의 각 차원에 대한 상한과 하한을 정의하는 좌표 집합을 제공하세요.
* *옵션 2:* `{"middle", "width", "height"}`. `middle` 좌표를 `[x,y]`로, `width`와 `height`를 스칼라로 지정하는 좌표 집합을 제공하세요.
* `class_id`: 박스의 클래스 ID를 나타내는 정수입니다. 아래의 `class_labels` 키를 참조하세요.
* `scores`: 문자열 레이블과 숫자 점수 값으로 구성된 딕셔너리입니다. UI에서 박스를 필터링하는 데 사용할 수 있습니다.
* `domain`: 박스 좌표의 단위/형식을 지정합니다. 이미지 크기 범위 내의 정수처럼 박스 좌표가 픽셀 공간으로 표현되는 경우 **이 값을 "pixel"로 설정하세요**. 기본적으로 domain은 이미지에 대한 비율/백분율로 간주되며, 0과 1 사이의 부동 소수점 숫자로 표현됩니다.
* `box_caption`: (선택) 이 박스의 레이블 텍스트로 표시할 문자열
* `class_labels`: (선택) `class_id`를 문자열에 매핑하는 딕셔너리입니다. 기본적으로 `class_0`, `class_1` 등의 클래스 레이블이 생성됩니다.
이 예제를 확인하세요:
```python theme={"system"}
import wandb
class_id_to_label = {
1: "car",
2: "road",
3: "building",
# ...
}
img = wandb.Image(
image,
boxes={
"predictions": {
"box_data": [
{
# 기본 상대 좌표/비율 좌표로 표현한 경계 상자 하나
"position": {"minX": 0.1, "maxX": 0.2, "minY": 0.3, "maxY": 0.4},
"class_id": 2,
"box_caption": class_id_to_label[2],
"scores": {"acc": 0.1, "loss": 1.2},
# 픽셀 좌표로 표현한 또 다른 경계 상자
# (설명을 위한 예시일 뿐이며, 일반적으로 모든 경계 상자는
# 동일한 좌표 체계/형식을 사용합니다)
"position": {"middle": [150, 20], "width": 68, "height": 112},
"domain": "pixel",
"class_id": 3,
"box_caption": "a building",
"scores": {"acc": 0.5, "loss": 0.7},
# ...
# 필요한 만큼 경계 상자를 로깅하세요
}
],
"class_labels": class_id_to_label,
},
# 의미 있는 각 경계 상자 그룹을 고유한 키 이름으로 로깅하세요
"ground_truth": {
# ...
},
},
)
with wandb.init(project="my_project") as run:
run.log({"driving_scene": img})
```
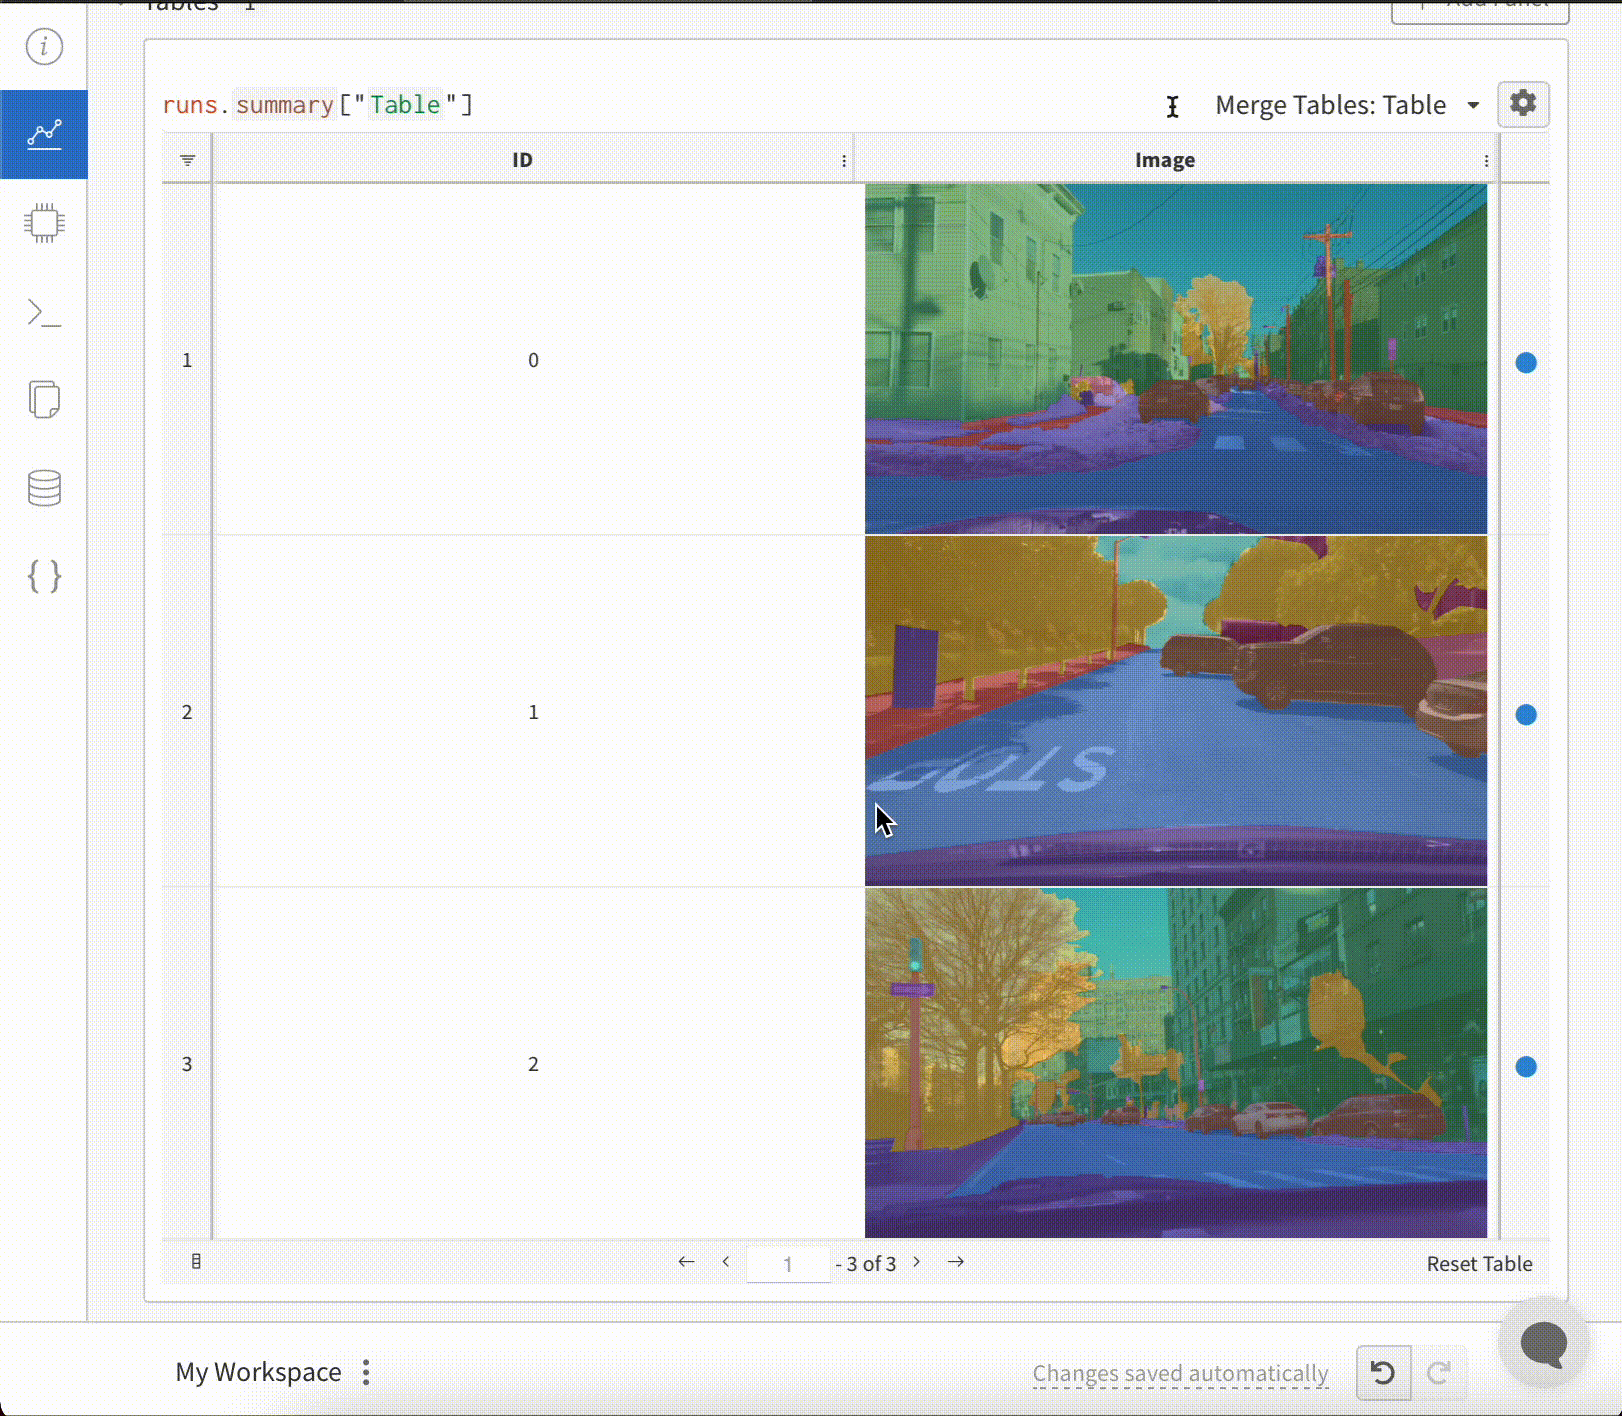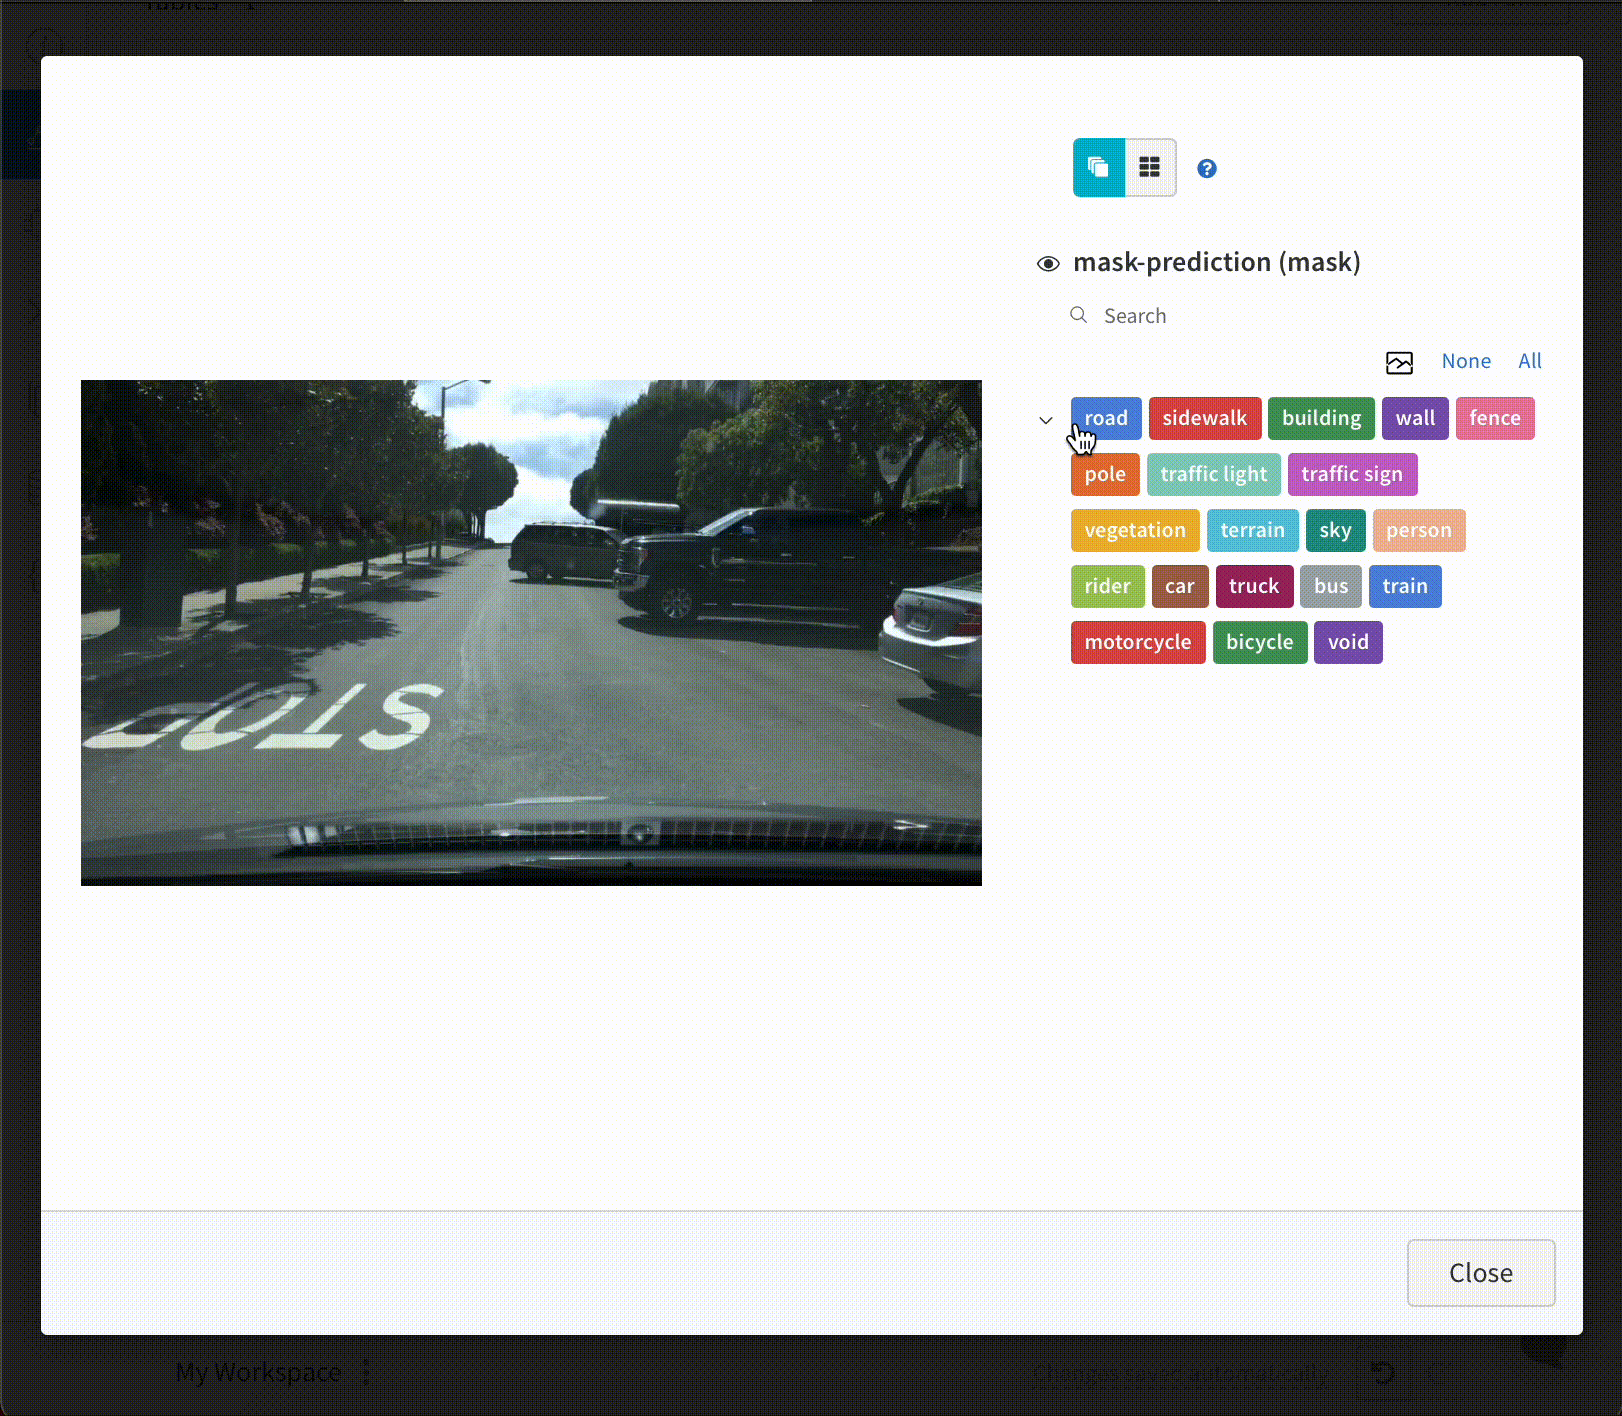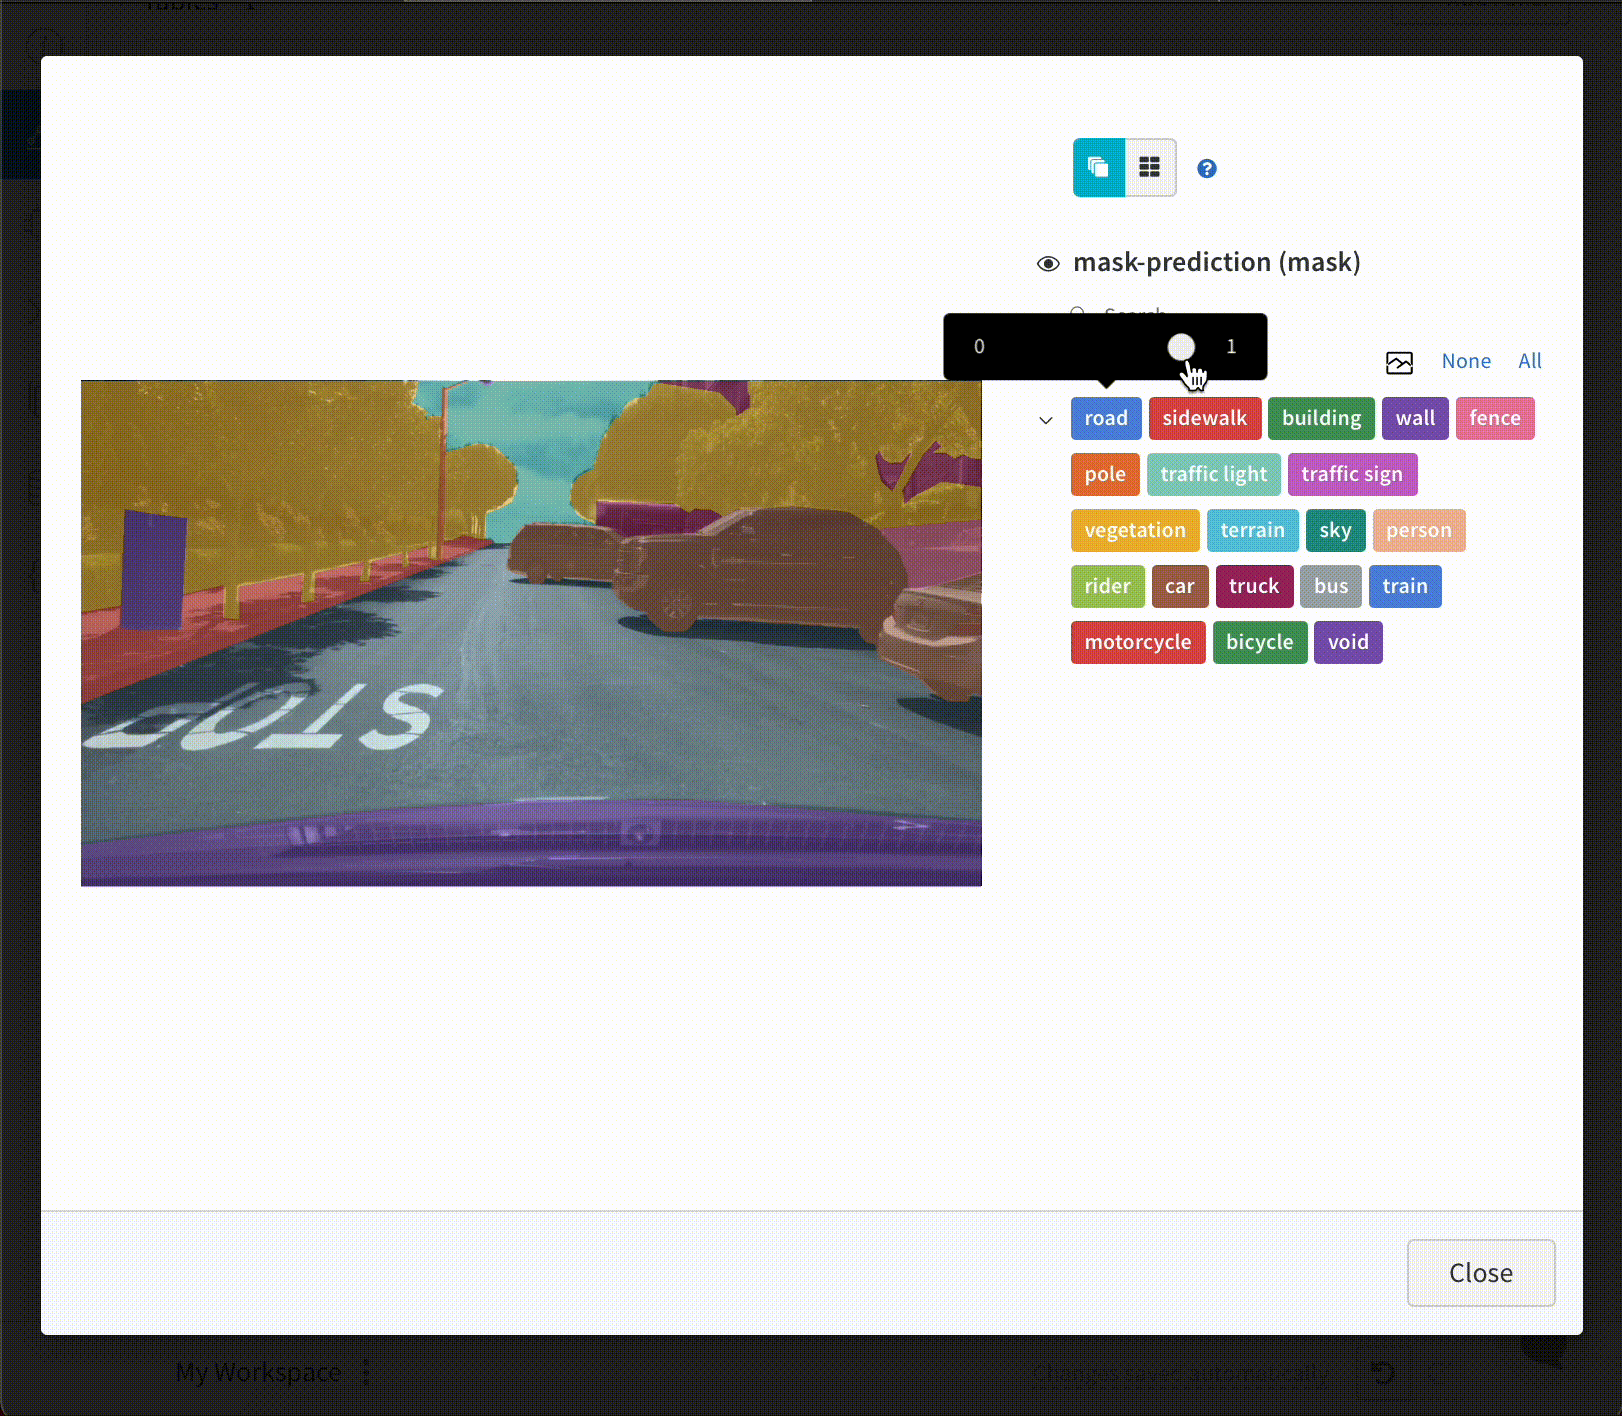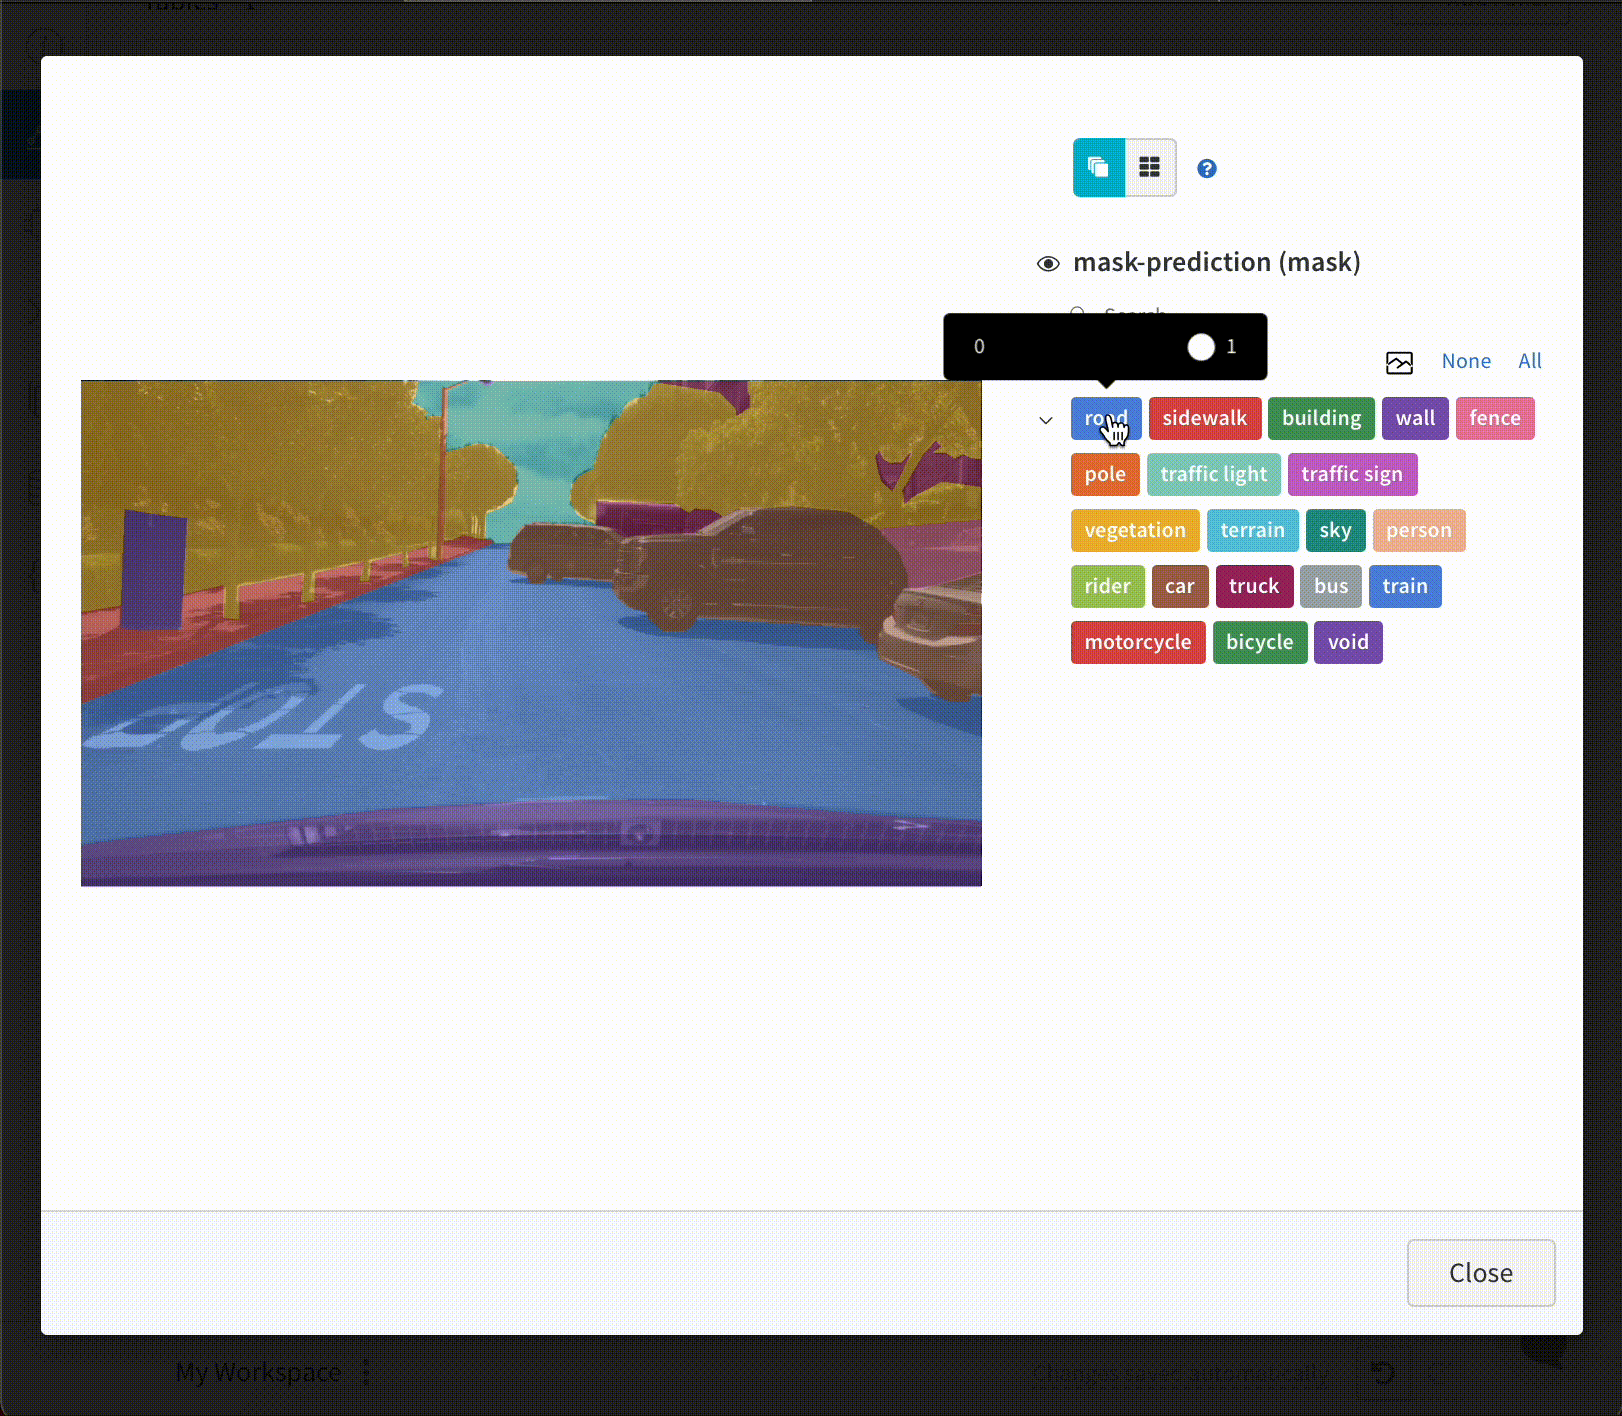 table에 세그멘테이션 마스크를 로깅하려면 table의 각 행에 `wandb.Image` 객체를 제공해야 합니다.
아래 코드 스니펫에 예시가 나와 있습니다:
```python theme={"system"}
table = wandb.Table(columns=["ID", "Image"])
for id, img, label in zip(ids, images, labels):
mask_img = wandb.Image(
img,
masks={
"prediction": {"mask_data": label, "class_labels": class_labels}
# ...
},
)
table.add_data(id, mask_img)
with wandb.init(project="my_project") as run:
run.log({"Table": table})
```
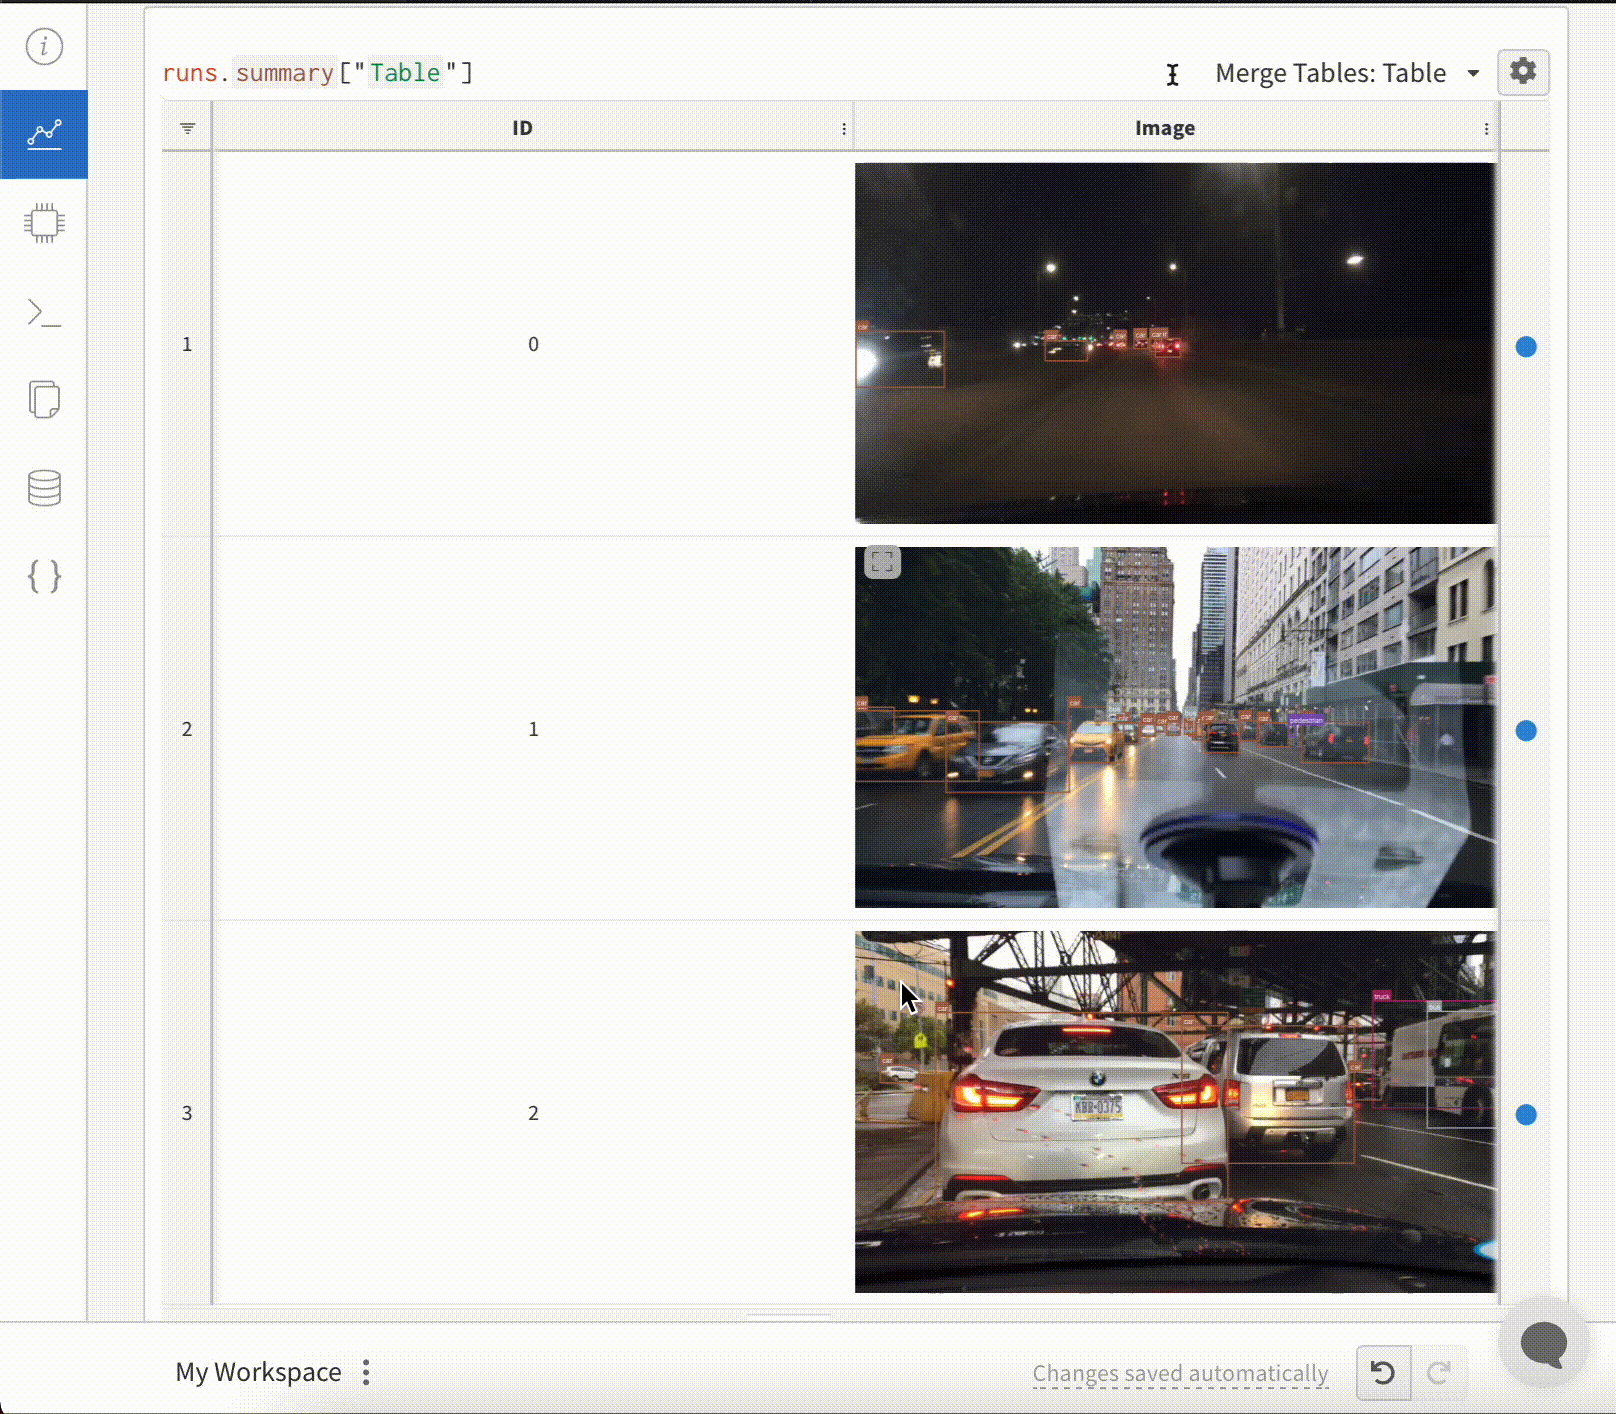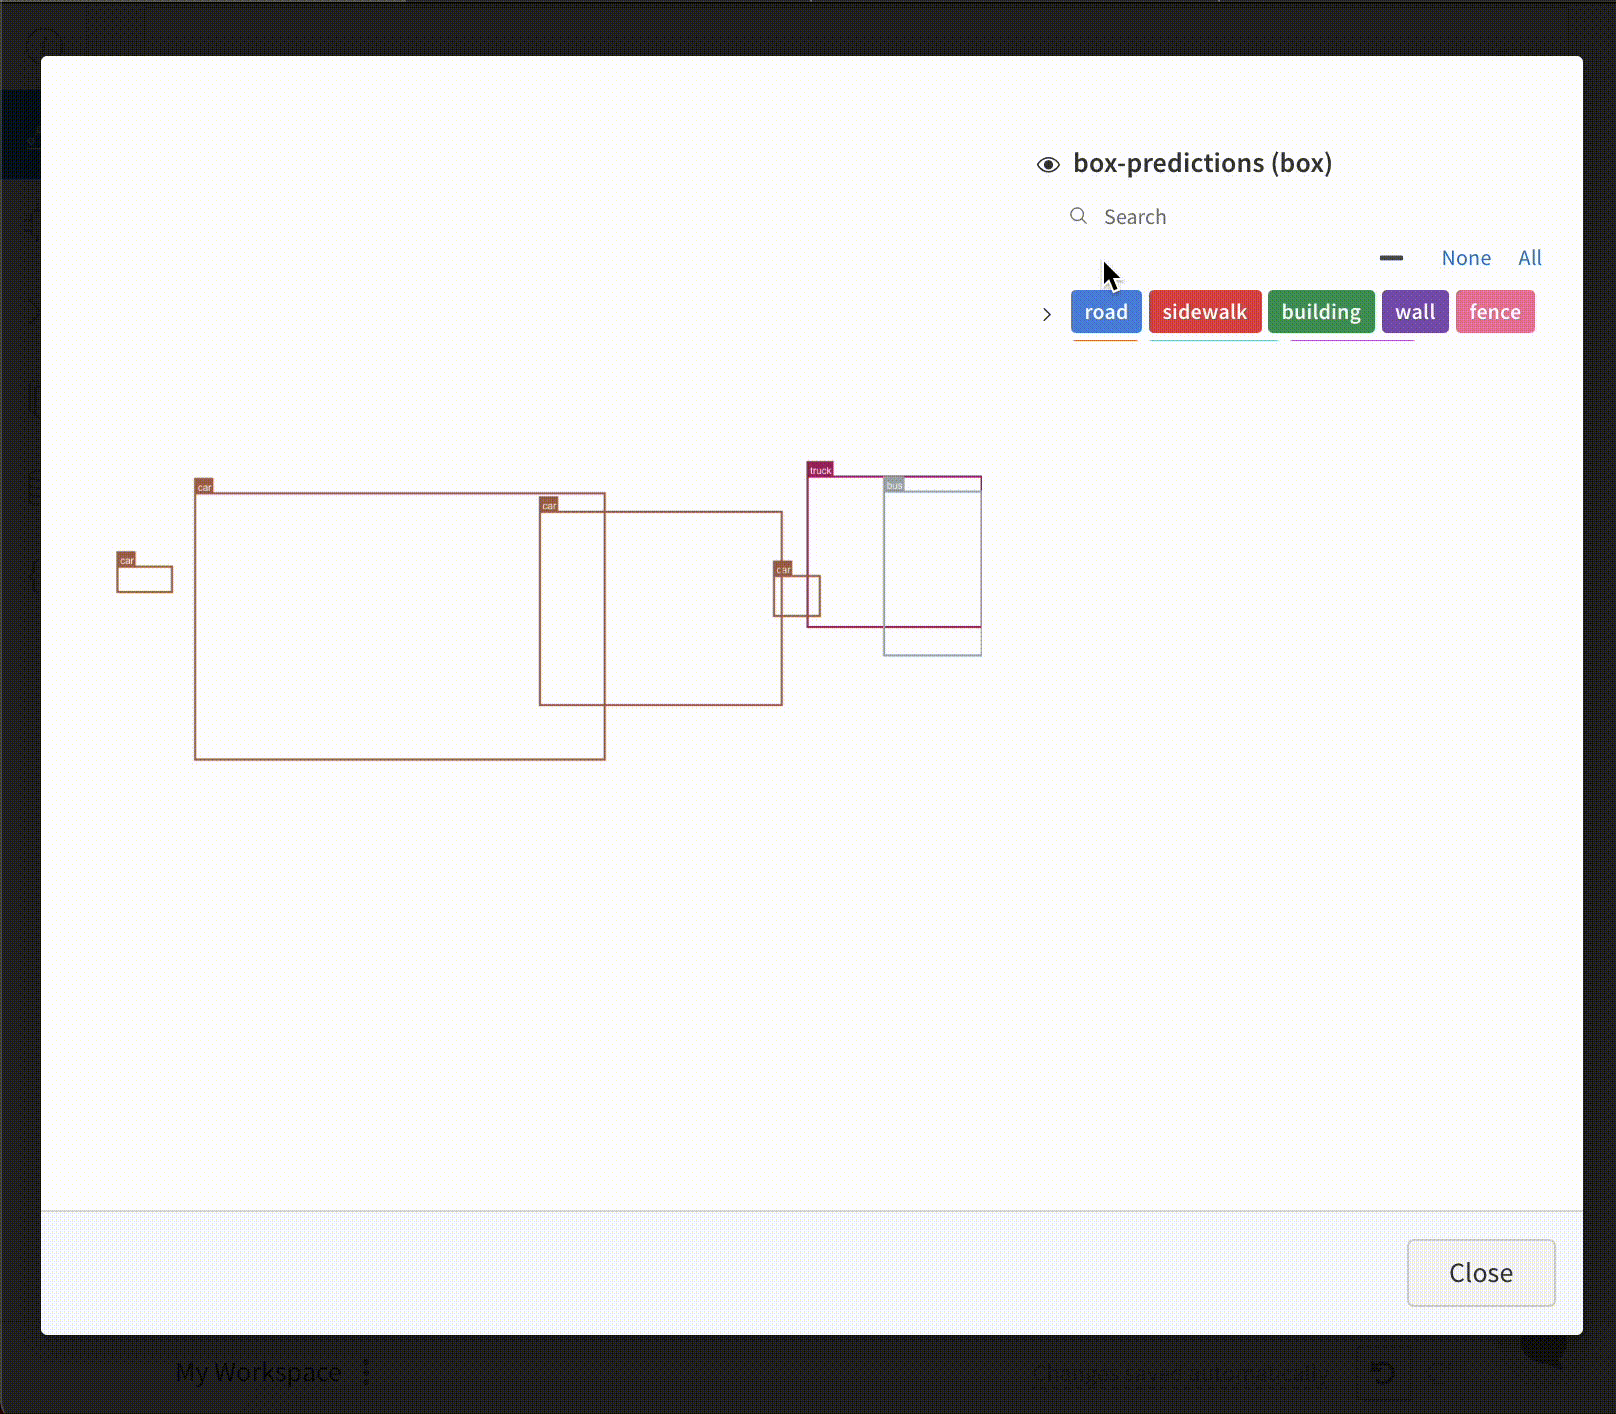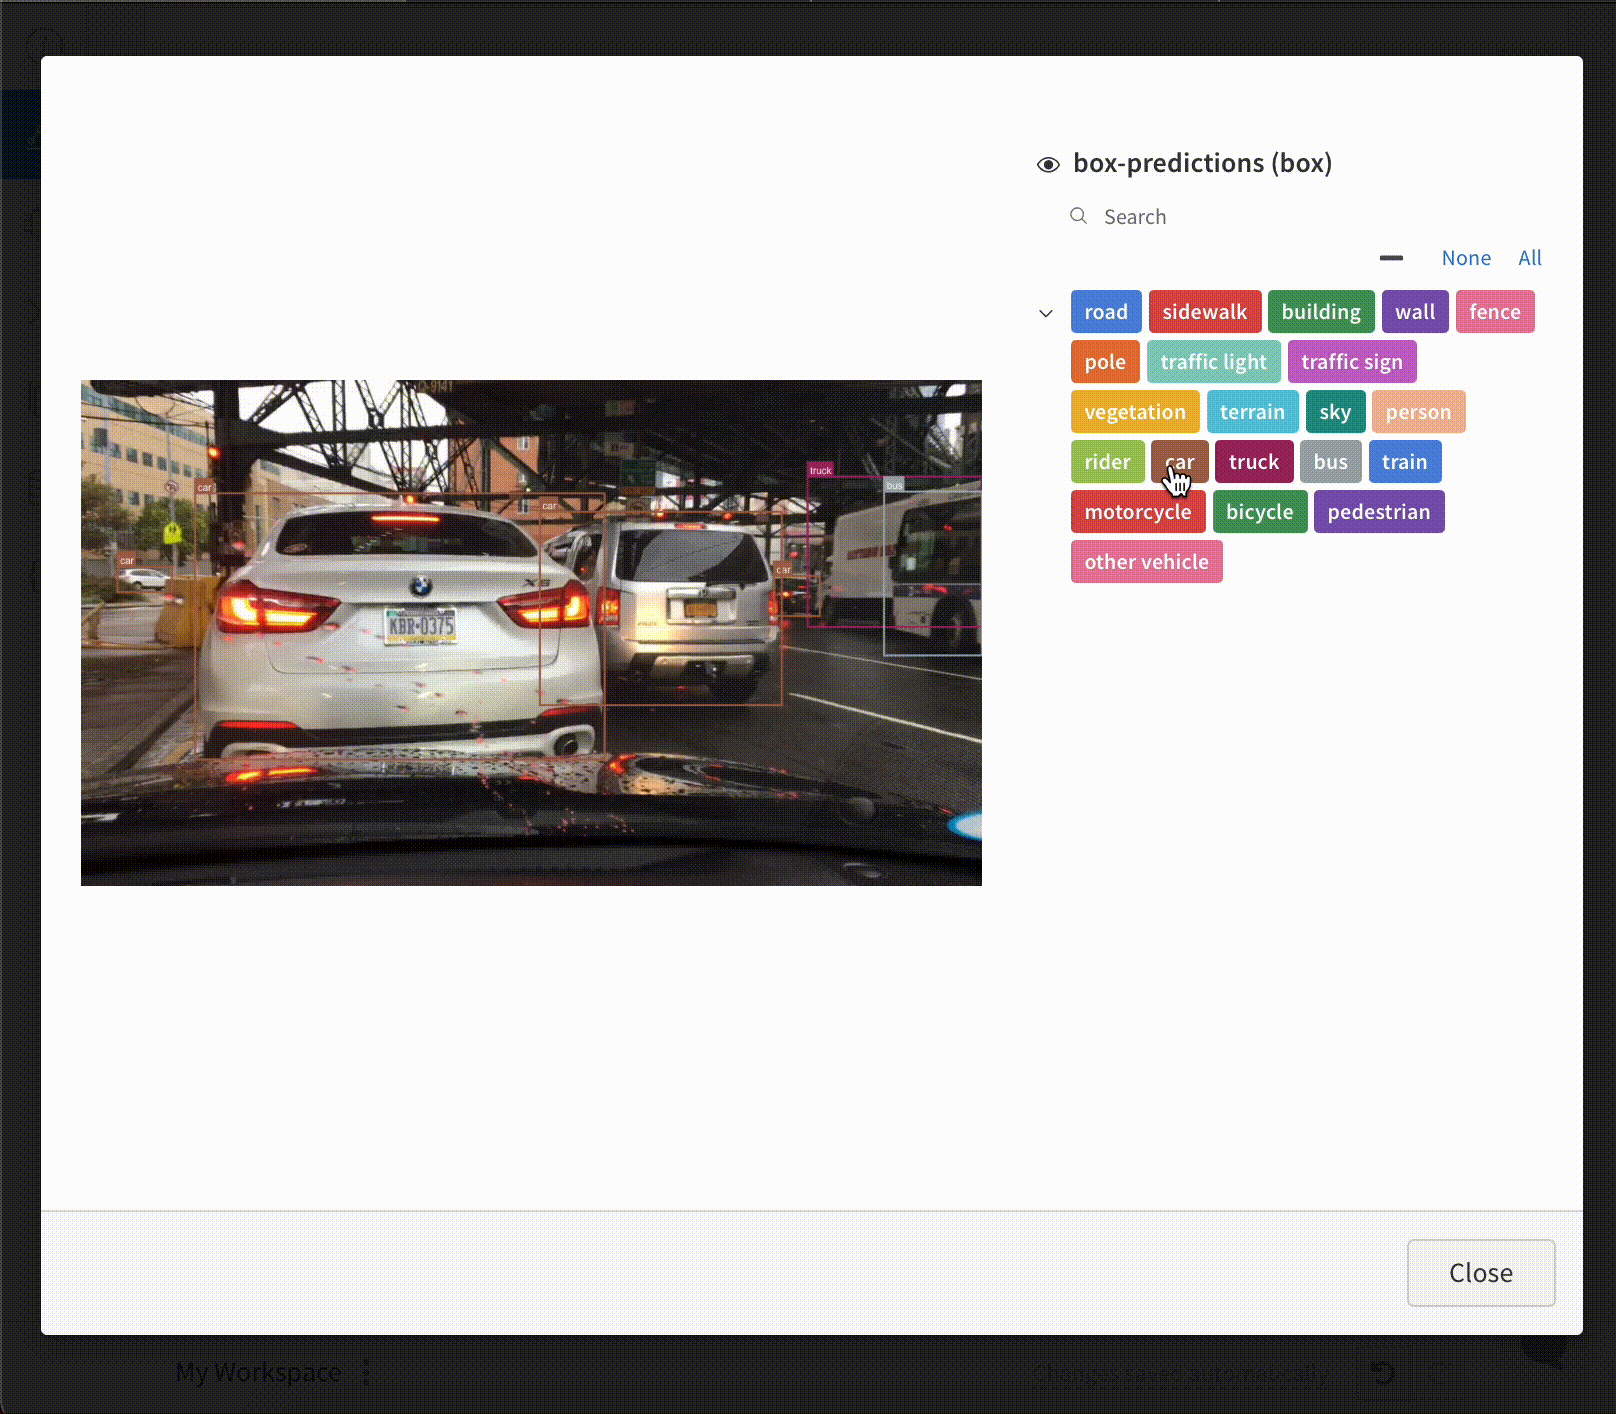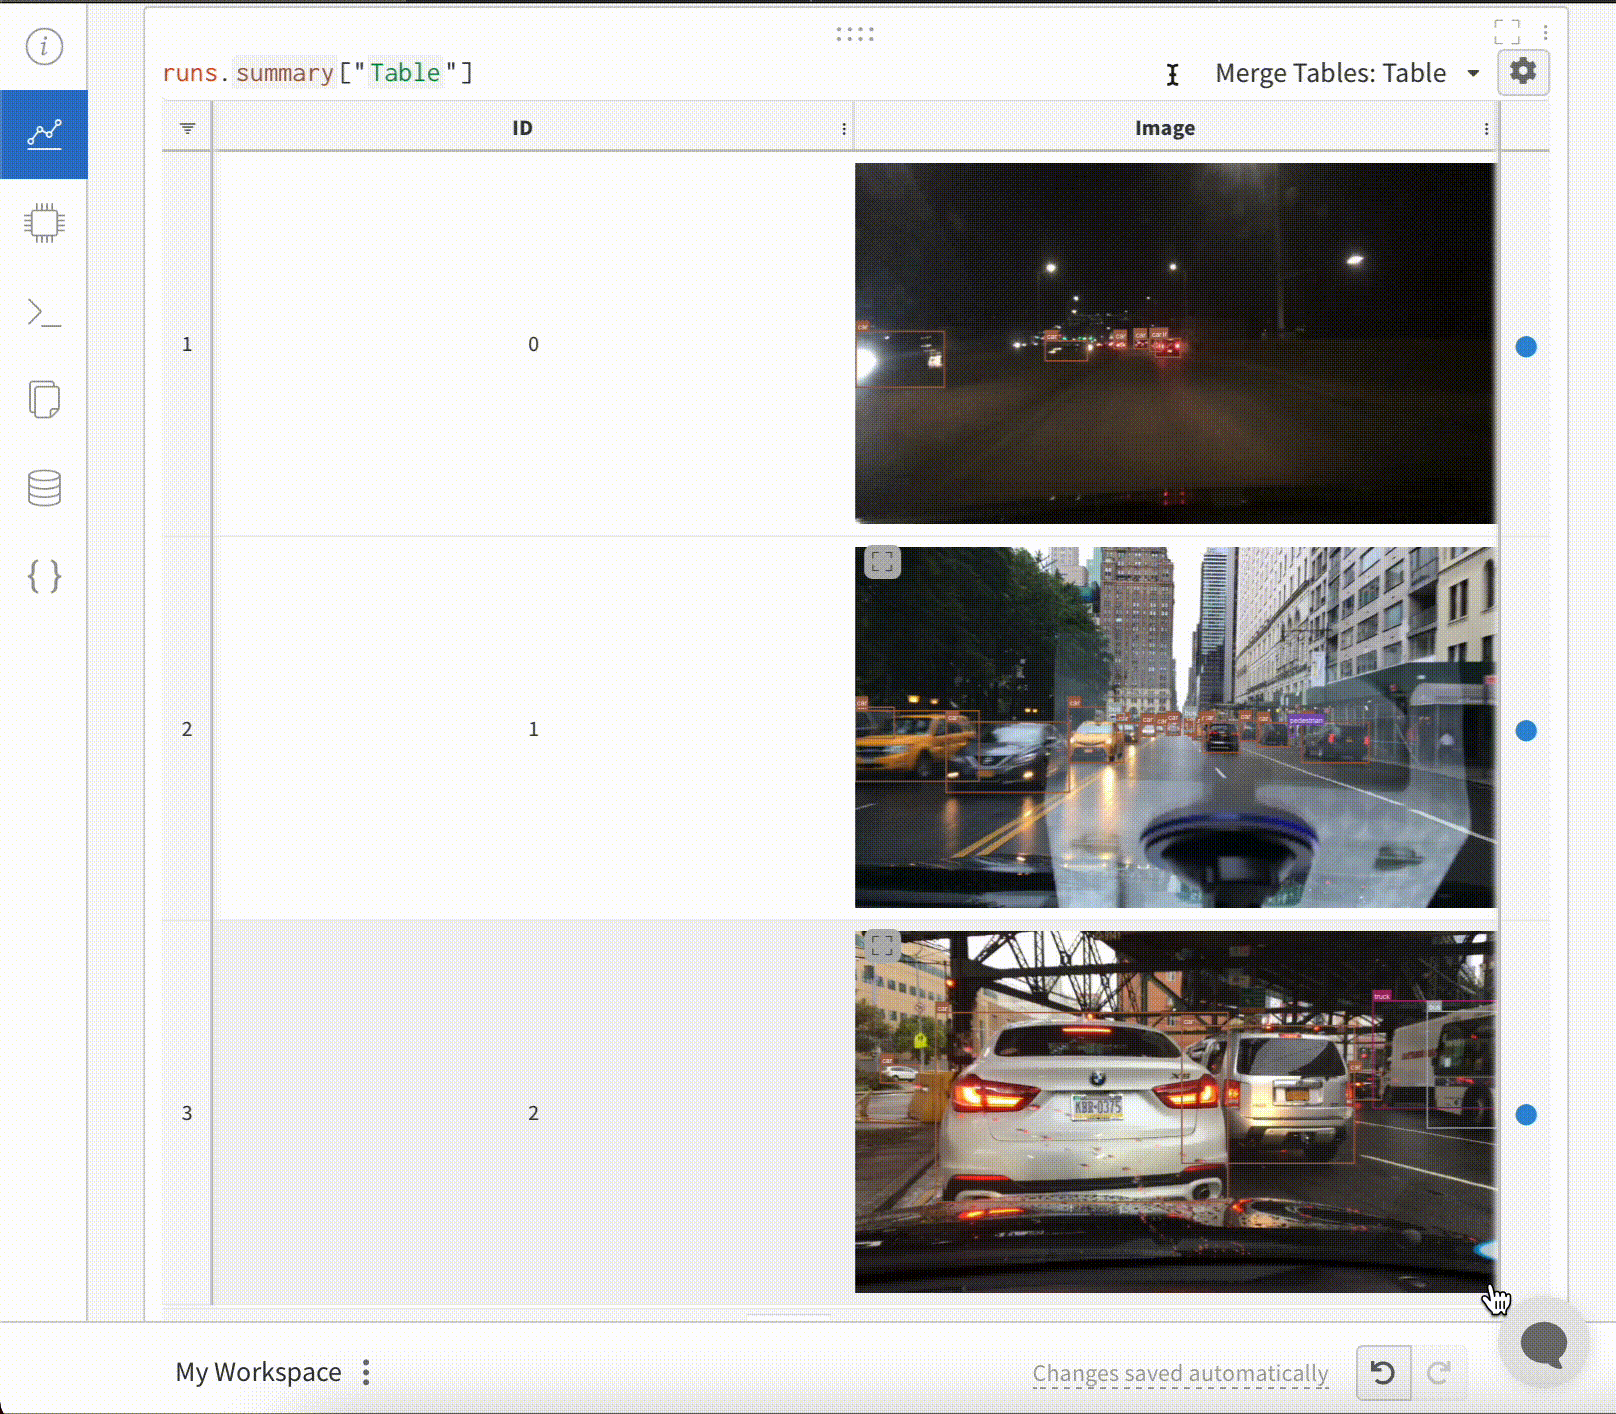 table에 바운딩 박스가 있는 이미지를 로깅하려면 table의 각 행에 `wandb.Image` 객체를 제공해야 합니다.
아래 코드 스니펫에 예시가 나와 있습니다:
```python theme={"system"}
table = wandb.Table(columns=["ID", "Image"])
for id, img, boxes in zip(ids, images, boxes_set):
box_img = wandb.Image(
img,
boxes={
"prediction": {
"box_data": [
{
"position": {
"minX": box["minX"],
"minY": box["minY"],
"maxX": box["maxX"],
"maxY": box["maxY"],
},
"class_id": box["class_id"],
"box_caption": box["caption"],
"domain": "pixel",
}
for box in boxes
],
"class_labels": class_labels,
}
},
)
```